Un modelo puede ser aproximado y un controlador seguir funcionando dentro de un margen. Control robusto especifica ese margen como un conjunto y exige una garantía para todos sus elementos. Empezaremos con una ecuación escalar donde podemos ver el peor caso exactamente; después separaremos estabilidad, ganancia y límites de una interconexión.
Si necesitas repasar:
1. La incertidumbre y la garantía se escriben juntas
La incertidumbre puede ser un parámetro en un intervalo, matrices en un politopo o un operador de norma acotada. Son conjuntos diferentes. Una comprobación en unos valores escogidos no cubre automáticamente todo un continuo ni dinámicas adicionales.
Se declara qué queremos garantizar: estabilidad de estados, amplificación de perturbaciones, esfuerzo de control u otra medida. También si el parámetro es fijo desconocido o cambia con el tiempo. Un sistema puede ser estable y aun así amplificar mucho una entrada.
Dos modelos estables con ganancias muy diferentes
G₁(s)=1/(s+1) y G₂(s)=1/(s+1/100).
Polos
Están en −1 y −1/100, ambos estables.
Ganancias
Veremos que sus normas H∞ son uno y cien.
Distinguir
Que ambos decaigan no los hace equivalentes frente a perturbaciones de energía finita.
Estabilidad y rendimiento son dos preguntas.
La comparación de ganancias se hará con el mismo canal y estado inicial cero.
Muestrear un intervalo no es una prueba uniforme
Se sabe que a∈[−2,1] pero solo se simula a=0.
Conjunto
Incluye valores distintos de cero.
Simulación
Describe un modelo nominal.
Pendiente
Hace falta una desigualdad válida en todo a o una reducción matemática que cubra el conjunto.
La garantía debe tener el mismo alcance que la incertidumbre declarada.
La simulación puede ilustrar; la extensión a todo el intervalo necesita justificación.
2. En un sistema escalar el peor caso se puede localizar exactamente
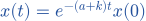 .
 ,
 ], la tasa menor es +k.
Si esa cantidad es positiva, 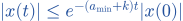 para toda la familia. En la igualdad cero aparece un modo constante y se pierde el decaimiento exponencial.
Un margen que cubre el intervalo entero
a∈[−1,1] y k=2.
Tasas
a+k∈[1,3].Peor caso
La menor es uno, en a=−1.Cota
|x(t)|≤e⁻ᵗ|x(0)| para todo a del intervalo.
El dibujo muestra una familia completa entre las dos tasas extremas.
La curva más lenta corresponde a la menor amortiguación.
La desigualdad debe ser estricta
a∈[−2,1] y k=2.
Peor extremo
a=−2 da a+k=0.Ecuación
x′=0 y x(t)=x(0).Conclusión
No hay estabilidad exponencial estricta para toda la familia; se necesita k>2.
Un margen nulo no se presenta como decaimiento positivo.
Para k<2 el mismo extremo produce crecimiento.
3. Un mismo Lyapunov puede certificar todos los modelos
Un margen c=+k>0 da V′≤−2cV, de donde sale la cota exponencial. No hace falta resolver o simular infinitos parámetros.
Para A en un politopo, basta verificar esa desigualdad con el mismo P y Q en cada vértice: las combinaciones convexas conservan el orden. Es un certificado suficiente de estabilidad cuadrática común.
Un certificado en dos dimensiones
A(a)=diag(−a,−1), con a∈[1,3] y P=I.
Simetría
AᵀP+PA=diag(−2a,−2).Cota
Es ≤−2I para todo a≥1.Estado
V=||x||² cumple V′≤−2V, así ||x(t)||≤e⁻ᵗ||x(0)||.
Un único certificado cubre todo el intervalo.
Aquí P es positiva definida, no solo semidefinida.
Por qué los vértices bastan con un certificado común
A=θA₁+(1−θ)A₂, 0≤θ≤1, y cada vértice cumple AᵢᵀP+PAᵢ≤−Q.
Expandir
AᵀP+PA=θ(A₁ᵀP+PA₁)+(1−θ)(A₂ᵀP+PA₂).Orden
La combinación es ≤−θQ−(1−θ)Q=−Q.Punto clave
P y Q son los mismos en ambos extremos.
La convexidad de la desigualdad hace la prueba uniforme.
Usar matrices P distintas sin otro argumento no da esta identidad.
4. Estabilidad nominal o de vértices no sustituye esa desigualdad común
Esa familia no queda certificada por el buen comportamiento nominal.
En varias dimensiones incluso dos matrices estables pueden tener una media inestable. Comprobar autovalores de cada vértice no equivale a comprobar una desigualdad de Lyapunov común en ellos. Que no exista un certificado cuadrático común tampoco demuestra por sí solo que cada familia imaginable sea inestable.
Un cambio de parámetro invierte el decaimiento
x′=−(a+1)x.
Nominal
a=0 da x(t)=e⁻ᵗx(0).Otro permitido
a=−2 da x(t)=eᵗx(0).Garantía
Si el intervalo contiene ambos, la estabilidad del nominal no cubre toda la familia.
La conclusión depende del extremo desfavorable.
No es un fallo de la simulación nominal: su alcance era solo ese parámetro.
Dos vértices estables cuya media no lo es
A₁ tiene filas (−1,4),(0,−1); A₂ tiene filas (−1,0),(4,−1).
Extremos
Ambas son triangulares con autovalores −1,−1.
Media
(A₁+A₂)/2 tiene filas (−1,2),(2,−1).
Autovalores
En las direcciones (1,1) y (1,−1) son uno y menos tres. Hay crecimiento en la primera.
El politopo contiene un modelo inestable aunque sus vértices sean estables.
Si hubiera el certificado común estricto anterior, también certificaría la media; este ejemplo muestra por qué no lo hay.
5. H∞ mide la amplificación de energía de un canal estable
Para una transferencia LTI causal estable y propia G, con estado inicial cero y el marco racional habitual, la norma inducida L² es  . En un canal escalar usamos el módulo. La norma relaciona energías de entrada y salida.
Se establece estabilidad antes de interpretar esa expresión como ganancia causal. También se separa la estabilidad interna de estados de la transferencia reducida: una cancelación o un modo no observado puede ocultar un estado inestable aunque un canal tenga una fórmula estable.
Un módulo finito sobre el eje no arregla un polo inestable
G(s)=1/(s−1), tomado como sistema causal.
Frecuencia
|G(iω)|=1/√(1+ω²), con supremo uno.Entrada L²
Con w(t)=e⁻ᵗ para t≥0, la salida desde cero es (eᵗ−e⁻ᵗ)/2.Fallo
La salida no es L². El sistema causal no es estable y ese supremo no es su ganancia L² finita.
Hay que comprobar el polo y el marco causal.
La misma fórmula de módulo puede corresponder a propiedades temporales muy diferentes.
Un canal puede ocultar un estado inestable
Estados z₁′=z₁,z₂′=−z₂+w y salida y=z₂.
Canal desde cero
La transferencia w→y es 1/(s+1).Otro estado inicial
Si z₁(0)=1, entonces z₁(t)=eᵗ.Distinguir
El canal estable no certifica estabilidad interna de todo el estado.
Se declaran estados y señales que interesa proteger.
La norma del canal con estado inicial cero sigue siendo válida para ese canal.
6. El primer orden permite calcular la norma sin aproximar frecuencias
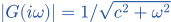 .
 >0, la cota uniforme es 1/.
La ganancia inducida es un supremo sobre entradas de energía finita. No necesita que una señal constante durante todo el semieje sea un maximizador admisible, porque esa señal no pertenece a L². Entradas cada vez más largas pueden aproximar el comportamiento de frecuencia cero.
Calcular una norma con polo estable
G(s)=1/(s+4).
Estabilidad
El polo está en −4.
Módulo
1/√(16+ω²)≤1/4.Supremo
En ω=0 se alcanza el máximo frecuencial 1/4.
La norma H∞ es 1/4.
El máximo de una respuesta frecuencial no exige una entrada constante infinita en L².
Una cota de rendimiento para una familia
c∈[1,3].
Cada modelo
Tiene norma 1/c.
Peor caso
Es uno cuando c=1.Cota
Toda entrada L² produce salida con ||y||₂≤||w||₂ desde estado cero, en cada modelo fijo.
La menor amortiguación da la mayor ganancia en este canal.
La interpretación de frecuencia usada aquí es para cada sistema LTI fijo.
7. Pequeña ganancia controla una serie de realimentaciones
Sean G y Δ operadores lineales causales estables acotados en L², con interconexión bien planteada.
Es una garantía suficiente. Para una incertidumbre estructurada o una perturbación particular puede ser conservadora. Que el producto de cotas supere uno no demuestra inestabilidad de un Δ concreto. Las condiciones necesarias para todas las perturbaciones no estructuradas son otra afirmación con su conjunto explícito.
Dar una cota del lazo entero
||G||≤1/4 y ||Δ||≤2; salida y=G(w+Δy).
Producto
r≤1/2<1.Inversa
||(I−GΔ)⁻¹||≤2.Canal
||y||₂≤2·(1/4)||w||₂=(1/2)||w||₂.
La desigualdad controla las repeticiones del lazo, no solo una pasada.
Se ha fijado el signo positivo de la realimentación en la ecuación.
Un caso estable aunque la cota suficiente falle
G(s)=1/(s+4) y perturbación estática Δ=−8, con el mismo signo de lazo.
Producto de normas
Es dos, así el test anterior no certifica.
Cálculo concreto
La transferencia cerrada es G/(1−GΔ)=1/(s+12).Estado
Ese modelo particular es estable.
Con Δ=8 daría 1/(s−4), inestable.
Fallar el test suficiente no clasifica por sí solo cada perturbación.
La familia |Δ|≤8 sí incluye casos inestables; el caso −8 no certifica esa familia completa.
8. Esfuerzo, saturación y canal de interés forman parte del certificado
Aumentar k acelera el modelo escalar, pero puede aumentar el esfuerzo. Si el actuador satura, ya no vale globalmente la ecuación lineal x′=−(a+k)x. Hay que volver a estudiar el sistema con el control realmente permitido.
La conclusión se presenta con conjunto incierto, desigualdad uniforme y señales de rendimiento. Una garantía de energía L² tampoco impone automáticamente una cota de amplitud máxima. El criterio de diseño debe medir lo que se quiere limitar.
Una saturación puede destruir la garantía global lineal
x′=2x+u y ley u=sat_[−1,1](−3x).
Sin saturación
La ecuación sería x′=−x, estable.Desde x=1
El control satura en −1 y x′=2x−1.Trayectoria
x(t)=1/2+(1/2)e²ᵗ crece y mantiene la saturación.La estabilidad global lineal no se conserva.
La restricción del actuador debe figurar en el modelo.
Eso no excluye una región local donde el control no sature.
Una cota de energía no es una cota de pico
Canal identidad y=w, cuya ganancia L² es uno;  =√M en [0,1/M] y cero fuera.
Energía
||||₂²=M·(1/M)=1.Salida
Tiene la misma energía uno.
Pico
Su amplitud máxima √M crece sin límite.
Una buena garantía L² responde a una pregunta distinta de un máximo de amplitud.
Para picos se necesita otra norma o condiciones adicionales de las señales.
9. El tipo de variación temporal decide qué prueba sigue valiendo
Si el escalar a(t) es medible y permanece en [,], con k constante y c=+k>0, se integra la tasa: x(t)=x(0)exp(−∫₀ᵗ(a(s)+k)ds). Su valor absoluto cumple la misma cota e⁻ᶜᵗ.
Una función cuadrática común también controla combinaciones matriciales variables en el tiempo mediante la desigualdad de derivadas casi en todas partes. Una colección de certificados distintos para modelos congelados no ofrece automáticamente esa conclusión. Los cálculos de frecuencia LTI no se trasladan sin más a un sistema variable.
Una garantía que sí cubre parámetros que cambian
a(t)∈[−1,1],k=2.
Tasa
a(t)+2≥1 casi en todas partes.Acumular
∫₀ᵗ(a(s)+2)ds≥t.Cota
|x(t)|≤e⁻ᵗ|x(0)|, sin necesitar conocer cuándo cambia a.
La prueba por integración da un alcance temporal explícito.
La franja del dibujo no implica que cualquier curva dentro de ella sea una trayectoria realizable.
Decaer más deprisa puede exigir más energía de control
a=0,x(0)=1,u=−kx y k>0, sin saturación.
Trayectoria
x=e⁻ᵏᵗ y u=−ke⁻ᵏᵗ.Esfuerzo
∫₀∞u²dt=k²/(2k)=k/2.Comparar
k=1 da esfuerzo 1/2 y k=4 da dos, aunque la segunda trayectoria decaiga más deprisa.
Un diseño robusto compara también el coste de aplicar su ley.
Aquí el esfuerzo se definió como ∫u², sin el factor 1/2 de otros objetivos.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Ganancia estabilizante
Si a∈[−2,1], ¿qué condición sobre k garantiza estabilidad estricta?
Familia
a∈[−2,1] y x′=−(a+k)x.Condición por modelo
Hace falta a+k>0.Peor caso
La menor tasa es −2+k.
Desigualdad
−2+k>0 equivale a k>2.Uniformidad
Con ese k, |x(t)|≤
 |x(0)| para todos los a del intervalo.
Frontera
k=2 deja un modo constante cuando a=−2; no da decaimiento exponencial estricto.
Se requiere k>2.
k=2 daría un modo neutro, no estabilidad exponencial estricta.
EJEMPLO RESUELTO 2
Norma de transferencia
Calcula ||1/(s+4)||∞.
Transferencia
G(s)=1/(s+4), propia y estable con polo −4.Frecuencia
G(iω)=1/(4+iω).Módulo
|G(iω)|=1/√(16+ω²).Cota
El denominador es al menos cuatro para todo ω real.
Máximo
En ω=0 el módulo es 1/4.Interpretar
La norma H∞ es 1/4 y coincide con la ganancia inducida L² del canal causal estable desde estado inicial cero.
La norma H∞ es 1/4.
El polo está en −4 y el sistema es estable.
Los símbolos que hemos usado
- Modelo nominal
- Miembro de referencia de una familia incierta.
- Robustez
- Propiedad válida para todos los elementos del conjunto especificado.
- Margen uniforme
- Cota estricta compartida por toda la familia.
- ‖G‖∞
- Supremo de la máxima ganancia singular en frecuencia para una transferencia estable apropiada.
- Ganancia L²
- Mayor razón entre normas de salida y entrada con estado inicial cero.
- Pequeña ganancia
- Condición de producto de ganancias menor que uno para una interconexión bien planteada.
- Lyapunov común
- Una función que demuestra decaimiento para toda la familia.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →