Una persona elige una ruta según el tráfico que espera encontrar. Pero el tráfico resulta de las decisiones de todas las personas. Campo medio une esas dos direcciones: responder a una distribución y exigir que las respuestas produzcan precisamente esa distribución.
Si necesitas repasar:
1. Un individuo puede ser despreciable y el conjunto no serlo
En un modelo no atómico, cada agente representa una cantidad infinitesimal de la población. Al comparar acciones, toma la distribución m como dada: su cambio individual no la modifica. Cuando todos deciden, sí determinan m.
El equilibrio exige dos condiciones: cada agente elige una acción óptima frente al agregado y las acciones de todos generan el agregado supuesto. Muchos agentes finitos no son automáticamente idénticos a esa idealización; el vínculo requiere hipótesis y un límite.
Dar significado a una proporción
m es la fracción que toma la ruta A; 1−m toma B.
Rango
0≤m≤1.Ejemplo
Si m=3/10, la proporción en B es 7/10.Decisión individual
Un agente infinitesimal compara ambos costes manteniendo esas proporciones.
m resume una decisión colectiva.
No es una probabilidad sobre dos únicos conductores de tamaño grande.
Qué hay que comprobar
Proponemos que 3/10 de la población use A.
Responder
Calculamos el coste de A y de B con ese reparto.
Compatibilidad
Si A es estrictamente más cara, sus usuarios pueden mejorar cambiando a B.
Fallo
Ese reparto no sería equilibrio aunque las proporciones sumen uno.
Consistencia aritmética de masas no equivale a consistencia estratégica.
Si ambos grupos son positivos, ambos deben estar usando una opción mínima.
2. Dos rutas hacen visible el problema completo
 y
 .
Ambas expresiones se escriben como función del reparto m completo. A empeora con su ocupación; B tarda uno independientemente de ella.
En los extremos se compara la ruta usada con la alternativa vacía: no se fuerza la igualdad interior si esa igualdad queda fuera del intervalo.
Probar un reparto con una ruta más cara
m=3/4.
Tiempos
A tarda 3/2 y B tarda 1.
Usuarios de A
Pueden cambiar individualmente a B y ahorrar 1/2.
Conclusión
No es equilibrio.
Una ruta usada no puede ser estrictamente peor que otra disponible.
El ahorro se calcula manteniendo m fijo para un agente infinitesimal.
Encontrar el reparto compatible
2m=1.
Resolver
m=1/2.Comprobar
Ambos grupos tienen proporción positiva y tiempo 1.
Desviar
Cambiar de ruta no reduce el coste de un individuo.
La mitad usa cada ruta en este ejemplo.
m=0 y m=1 tampoco son equilibrios: la ruta vacía ofrece una mejora.
3. En la frontera usamos desigualdades
Las condiciones de dos rutas son: con 0<m<1,  =
 ; con m=0, ≤; con m=1, ≤. La desigualdad compara la ruta usada con la que no se usa.
Estas condiciones bastan para este modelo estático no atómico con dos opciones disponibles. En juegos finitos el cambio de un agente sí altera las ocupaciones y hay que evaluar los costes después de su cambio.
Todos pueden preferir B
Otro modelo: (m)=2+m y (m)=1.
Interior
La igualdad exigiría m=−1, fuera del dominio.Frontera
En m=0, B cuesta 1 y A costaría 2.Comprobar
Nadie mejora dejando B.
El equilibrio es m=0, sin igualdad de tiempos.
Una ruta vacía puede ser más cara sin impedir equilibrio.
Todos pueden preferir A
Ahora (m)=m y (m)=2.
Igualdad
m=2 queda fuera de [0,1].Frontera
En m=1, A cuesta 1 y B costaría 2.Comprobar
Cambiar a B empeora el coste.
El equilibrio es m=1.
No se devuelve una proporción imposible al resolver una ecuación.
4. El potencial de equilibrio no es el coste social
Para costes de cada ruta escritos según su propia ocupación, el potencial es 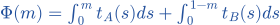 . Su derivada es
 (m)−
 (1−m). Si los costes son continuos no decrecientes, este potencial es convexo y sus condiciones de mínimo expresan el equilibrio.
 .
Su derivada incluye cómo la ocupación cambia el coste de otros usuarios.
(s)=2s y (s)=1: Φ=m²+1−m, pero C=2m²+1−m.Minimizar el potencial
Φ(m)=m²+1−m en [0,1].
Derivar
Φ′=2m−1.Mínimo
m=1/2, con Φ″=2>0.Revisar
Coincide con el reparto de tiempos iguales.
El potencial reproduce el equilibrio descentralizado.
Su valor no se interpreta como tiempo medio total.
Minimizar el tiempo de todos
C(m)=2m²+1−m.
Derivar
C′=4m−1, mínimo en m=1/4.Evaluar
C(1/4)=7/8; en el equilibrio C(1/2)=1.Distinguir
En m=1/4, A tarda 1/2 y B 1: los usuarios de B querrían cambiar individualmente.
El óptimo social no es equilibrio sin cambiar incentivos.
La razón de costes es 1/(7/8)=8/7 en este modelo concreto.
5. En un juego dinámico se propone un flujo de distribuciones
Ahora cada agente tiene estado X y elige acciones a durante un intervalo de tiempo. Su coste de movimiento e interacción depende del flujo propuesto  . Primero lo toma como externo y resuelve su control individual.
Después todos siguen las respuestas óptimas y producen una nueva distribución de estados. Para tener equilibrio, esa distribución debe coincidir con la propuesta en cada instante. El valor tiene condición terminal y la masa tiene condición inicial: las dos ecuaciones avanzan en sentidos distintos.
Leer los datos temporales
Se conoce la población inicial m₀ y un coste final G.
Valor
Para decidir hoy se necesita el coste de lo que sucederá después; se resuelve desde T hacia atrás.
Distribución
Dada la política, los agentes parten de m₀ y su ley se propaga hacia delante.
Acoplar
La política depende de m y a la vez genera m.
Una sola optimización frente a un m arbitrario no cierra el equilibrio.
También se exige la consistencia del flujo.
Una política responde al estado observado
Dos agentes pueden estar en posiciones diferentes x e y.
Respuesta
La misma regla de feedback a(t,·) puede dar acciones distintas en x y en y.
Agregado
La distribución cuenta cuánto ocupa cada región.
Sentido
Campo medio no obliga a que todos sigan la misma trayectoria.
Se comparten reglas y modelo, no necesariamente estados o realizaciones de ruido.
La interacción se introduce mediante la distribución, no borrando la diversidad.
6. Derivamos el signo de cada ecuación antes de usarlas
En el toro periódico  fijamos
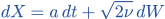 , ν>0, y coste de movimiento |a|²/2 más interacción F(x,m). HJB en convención de coste es
 .
 .
Fokker–Planck usa ese drift: 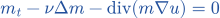 .
 ).
Escribir el sistema no prueba por sí solo existencia o regularidad.
Una solución uniforme exacta
Toro de longitud uno, m₀=1, F(x,m)=m(x), G=0.
Proponer
m(t,x)=1 y u(t,x)=T−t.HJB
− =1, gradiente y laplaciano cero: coincide con F=1.
Masa
 =0 y el drift es cero; masa integral uno y dato terminal u(T)=0.
Es un equilibrio suave homogéneo de este modelo.
El toro tiene longitud uno: densidad uno está normalizada.
Difusión sin interacción
En el mismo toro, F=G=0 y m₀(x)=1+(1/2)cos(2πx).
Valor
u=0 da control óptimo a=0.Ley
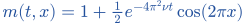 .
Comprobar
=ν ; el coseno integra cero y m≥1/2.
La masa se aplana por difusión y se conserva.
No se confunde una densidad con una trayectoria individual.
7. Existencia, unicidad y límite finito son problemas distintos
La convexidad en a facilita la mejor respuesta. Para un punto fijo del sistema hacen falta condiciones analíticas; para unicidad pueden requerirse monotonicidad adecuada de la interacción y otras hipótesis. No se deduce unicidad solo de una respuesta individual única.
Tampoco se promete convergencia de un algoritmo que alterna resolver valor y distribución. Aproximar un juego finito por campo medio exige controlar el efecto individual, las dependencias y la precisión de equilibrio dentro del modelo considerado.
Tres equilibrios estáticos
Costes de atracción (m)=1−m y (m)=m.
Interior
1−m=m da m=1/2.Extremo cero
Todos en B pagan 0; desviarse a A costaría 1.
Extremo uno
Todos en A pagan 0; desviarse a B costaría 1.
m=0,1/2,1 son equilibrios; aquí la congestión no es creciente.
No aplicamos unicidad de un potencial estrictamente convexo.
Tres agentes no son una masa infinitesimal
Tres agentes de igual peso, costes A=2m y B=1.
Un usuario en A
Paga 2/3; los dos de B pagan 1.
Desviación desde B
Pasar a A crea m=2/3 y costaría 4/3, así que no mejora.
Dos en A
Cada uno paga 4/3 y mejora yendo a B; por eso no es equilibrio.
El reparto de equilibrio finito tiene m=1/3, distinto del valor no atómico 1/2.
La comparación usa la ocupación después de mover un agente de tamaño 1/3.
8. Un planificador internaliza el efecto sobre toda la distribución
En el juego cada agente toma m como dada. En control de campo medio, un planificador modifica la dinámica colectiva y tiene en cuenta cómo cambiar m altera los costes de todos. Sus condiciones de optimalidad pueden ser distintas.
En el ejemplo de rutas, un cargo que represente la congestión marginal puede cambiar incentivos. Si se contabiliza como transferencia y no como consumo de recursos, se distingue del tiempo social C. La coincidencia de equilibrio y óptimo en un modelo simétrico no es una regla general.
Modificar el incentivo del ejemplo guía
Añadimos cargo τ_A(m)=2m en A y cero en B.
Coste percibido
A se compara por 2m+2m=4m; B por 1.Equilibrio
4m=1 da m=1/4.Tiempo real
C(1/4)=7/8, el óptimo social calculado; el cargo se trata aquí como transferencia.
La regla cambia decisiones al reflejar la externalidad.
No sumamos automáticamente transferencias a tiempo perdido.
Un caso donde sí coinciden
Costes simétricos =m y =1−m.
Equilibrio
m=1−m: m=1/2.Social
C=m²+(1−m)²=2(m−1/2)²+1/2.Mínimo
También en m=1/2, coste 1/2.
La coincidencia se demuestra para estas funciones.
El ejemplo A=2m y B=1 ya mostró que no es universal.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Dos rutas simétricas
Con t_A=m,t_B=1−m, halla el equilibrio interior.
Reparto
m usa A y 1−m usa B, con tiempos m y 1−m.
Interior
Si ambas se usan, sus tiempos deben coincidir.
Igualar
m=1−m.Resolver
2m=1 y m=1/2.Comprobar
Ambos tiempos son 1/2; ningún agente infinitesimal mejora cambiando.
Fronteras
Con todos en una ruta, la vacía cuesta cero y permite mejorar.
La mitad usa cada ruta.
Ambos tiempos valen 1/2, así que nadie infinitesimal mejora cambiando.
EJEMPLO RESUELTO 2
Coste total de ese modelo
Calcula C(m)=m·m+(1−m)(1−m) en m=1/2.
Coste medio
C=m·m+(1−m)(1−m).Sustituir
En m=1/2: C=1/4+1/4.Resultado
C=1/2.Expandir
C=2m²−2m+1.Cuadrado
C=2(m−1/2)²+1/2.Comprobar
Aquí el equilibrio también minimiza el tiempo medio; es una propiedad de este ejemplo.
El coste medio es 1/2.
En este ejemplo particular también minimiza el coste social.
Los símbolos que hemos usado
- Agente no atómico
- Individuo cuya decisión aislada no altera la distribución colectiva.
- m
- Proporción agregada o distribución de estados, según el modelo.
- Consistencia
- La distribución tomada como dada coincide con la generada por las decisiones óptimas.
- Equilibrio de Wardrop
- En congestión no atómica, las rutas usadas tienen coste mínimo entre las disponibles.
- HJB
- Ecuación de valor de la decisión individual frente a una distribución fijada.
- Fokker–Planck
- Ecuación que propaga la distribución de estados bajo la estrategia.
- Control de campo medio
- Problema de un planificador que internaliza el efecto de las decisiones sobre la distribución.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →