Una esquina puede ser un mínimo aunque no tenga derivada. En lugar de forzar una pendiente única, buscaremos todas las rectas que tocan la gráfica y quedan por debajo. Esa idea permitirá certificar mínimos, incorporar restricciones y entender dos familias de algoritmos.
Si necesitas repasar:
1. Una pendiente de soporte compara con todos los puntos
Para f propia convexa y finita en x, g es subgradiente si 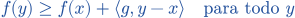 . El lado derecho es una recta o plano que toca en x y queda debajo globalmente. El conjunto de tales g se llama subdiferencial ∂f(x).
El conjunto ∂f(x) es cerrado y convexo; puede contener varios vectores o estar vacío en la frontera del dominio. Una función convexa finita en un entorno de x sí tiene subgradientes allí. No basta que una recta parezca quedar debajo en dos puntos de una tabla.
Un soporte que se comprueba con un cuadrado
f(y)=y² y punto x=2; proponemos g=4.
Recta
f(2)+4(y−2)=4y−4.Diferencia
y²−(4y−4)=(y−2)².Global
El cuadrado es no negativo para cualquier y.
4∈∂f(2), con soporte que toca en (2,4).
La comprobación cubre toda la recta, no solo valores próximos.
Un borde sin subgradientes finitos
f(y)=−√y en y≥0, y +∞ fuera; estudiamos x=0.
Exigir
Un soporte g tendría −√y≥gy para todo y>0.Dividir
g≤−1/√y para todo y>0.Acercarse
El lado derecho baja sin límite cuando y→0⁺. Ningún g real cumple todas las desigualdades.
∂f(0) está vacío aunque f sea propia convexa y semicontinua inferior.
El punto es de frontera, no un punto con entorno de valores finitos.
2. El valor absoluto enseña las tres regiones de una esquina
En cero no hay derivada ordinaria, pero sí un intervalo de soportes.
Cada g entre ambos extremos funciona en las dos regiones. Por eso ∂|·|(0)=[−1,1], sin elegir una pendiente única arbitraria.
Probar una pendiente interior
g=−1/2 en x=0 para el valor absoluto.
y≥0
|y|−gy=y+y/2=3y/2≥0.y<0
|y|−gy=−y+y/2=−y/2>0.Tocar
En y=0 ambos lados son cero.
−1/2 es un subgradiente válido.
También son válidas pendientes distintas; eso no crea una derivada ordinaria.
Excluir una pendiente demasiado grande
Proponemos g=3/2 en x=0.
Probar
Basta encontrar un y que viole la desigualdad global.
y=2
|2|=2 pero gy=3.Fallo
Dos no es mayor o igual que tres.
3/2 no pertenece al subdiferencial.
Con pendientes menores que −1 se encuentra el fallo tomando y negativo.
3. La pendiente cero certifica un mínimo global convexo
Es la condición de Fermat convexa: certifica un mínimo global, incluidas esquinas y restricciones incorporadas al dominio.
Existencia y unicidad siguen siendo preguntas distintas. Subniveles compactos y semicontinuidad inferior, con función propia y valor ínfimo finito, dan existencia. Convexidad estricta da a lo sumo un minimizador, pero no garantiza que se alcance el ínfimo.
Un mínimo en una esquina
f(x)=|x|.
Subdiferencial
En cero contiene [−1,1].
Cero
La pendiente cero está incluida.
Certificado
Para todo y, |y|≥0=f(0).
x=0 es mínimo global; además es único porque |y|=0 exige y=0.
La unicidad se ha comprobado directamente, sin afirmar que |x| sea estrictamente convexa.
Estricta convexidad sin minimizador
f(x)=eˣ en toda ℝ.
Valores
Son siempre positivos.
Ínfimo
Al tomar x→−∞ se acercan a cero sin alcanzarlo.Fermat
La derivada eˣ nunca es cero, coherente con no tener un mínimo.
La forma convexa no sustituye una condición de alcanzabilidad.
La segunda derivada positiva no añade un punto en el infinito.
4. Las reglas de suma y máximo necesitan su dominio
Si h es diferenciable, sumamos ∇h. Con dominios restringidos se requieren cualificaciones, como intersección de interiores relativos; no se presupone la igualdad en cualquier frontera.
Si f=maxᵢfᵢ con un número finito de funciones convexas diferenciables, su subdiferencial es la envolvente convexa de los gradientes activos, aquellos cuyo valor alcanza el máximo en ese punto. Un gradiente de una rama que queda por debajo no se añade automáticamente.
Sumar una esquina y una parte suave
f(x)=|x|+x² en cero.
Primera parte
∂|·|(0)=[−1,1].Suave
La derivada de x² en cero es cero.
Suma
∂f(0)=[−1,1]+{0}=[−1,1].
Cero pertenece y certifica el mínimo global.
Las dos funciones son finitas y convexas en toda ℝ.
Identificar ramas activas
f(x)=max{x,−x,−2}.
En x=0
Las dos primeras ramas valen cero y la tercera −2: solo las dos primeras son activas.
Pendientes
Son uno y menos uno.
Envolvente
∂f(0)=[−1,1].En x=2 solo gana la rama x, así ∂f(2)={1}.
Las pendientes se eligen por actividad en el punto.
La tercera rama es inactiva; que su pendiente cero caiga dentro del intervalo no la convierte en activa.
5. Una restricción aporta un cono normal
Para C convexo cerrado no vacío, su indicador  vale cero en C e infinito fuera.
(x)= (x)={n:⟨n,y−x⟩≤0 para todo y∈C}.
Son direcciones exteriores que la restricción puede equilibrar.
Bajo una regla de suma válida, minimizar f sobre C equivale a 0∈∂f(x)+(x). Si f es convexa diferenciable en un entorno de C, equivale a ⟨∇f(x),y−x⟩≥0 para todo y∈C. En una frontera el gradiente puede ser distinto de cero.
Una pendiente positiva en un mínimo restringido
Minimizar f(x)=x en C=[0,∞).
Cono en cero
(0)=(−∞,0], porque ny≤0 para todo y≥0.Objetivo
∇f=1.Equilibrar
Elegimos n=−1; 1+(−1)=0.El mínimo es x=0.
La restricción impide desplazarse hacia valores negativos.
Exigir derivada cero habría perdido el mínimo de frontera.
Proyectar sobre un intervalo
Minimizar (u−3)²/2 sobre C=[0,1].
Candidato
u=1 es el extremo más próximo a tres.Gradiente
u−3=−2.Cono
(1)=[0,∞) contiene dos, que equilibra −2.
El óptimo restringido es uno.
El punto crítico libre tres no es admisible.
6. El umbral suave reúne los candidatos de las tres regiones
 .
La parte cuadrática da estricta convexidad y coercividad; el mínimo existe y es único, incluidos los bordes a=±λ.
Una señal negativa fuera del umbral
a=−5 y λ=2.
Región
a<−λ, así esperamos x<0.Resolver
x=a+λ=−3.Verificar
−2+(−3)−(−5)=0 y el candidato es negativo.
El módulo baja de cinco a tres y el signo se conserva.
No se resta dos al número negativo, porque esa sería la ecuación de otra región.
El punto exacto del umbral
a=2 y λ=2.
Cero
a pertenece a λ[−1,1]=[−2,2].Optimalidad
En x=0 elegimos subgradiente s=1: λs−a=0.Unicidad
La estricta convexidad del objetivo impide otro minimizador.
El resultado es cero también en el borde.
No se exige |a|<λ estrictamente.
7. Un paso de subgradiente no garantiza descenso
La iteración xₖ₊₁=xₖ−αₖgₖ, con gₖ∈∂f(xₖ) y αₖ>0, usa una pendiente de soporte. A diferencia del gradiente suave con paso adecuado, la dirección −gₖ no asegura que f baje para toda elección admisible.
Si se imponen restricciones convexas cerradas, proyectamos el nuevo punto sobre ellas. Para garantías hacen falta mínimo existente, un control de los subgradientes y una regla de pasos apropiada. Se controla el mejor valor visitado o ciertos promedios; no se promete una bajada monótona de cada valor.
Moverse desde un mínimo en una dirección permitida
f=|x|, x₀=0, g₀=1 y α₀=3/4.
Validez
Uno pertenece al intervalo subdiferencial [−1,1].
Paso
x₁=0−3/4=−3/4.Valor
f(x₁)=3/4>f(x₀)=0.
Una pendiente válida puede aumentar el objetivo.
Elegir g₀=0 habría mantenido el mínimo; el fallo es la garantía para cualquier elección.
Un paso constante puede oscilar
f=|x|, x₀=2/5 y α=1, usando el signo en puntos no nulos.
Primero
x₁=2/5−1=−3/5.Segundo
x₂=−3/5+1=2/5.Repetir
La órbita alterna y los valores son 2/5 y 3/5, sin alcanzar cero.
La elección de pasos importa incluso en una función muy sencilla.
No se infiere convergencia de que cada g sea un subgradiente.
8. La cota de convergencia sale de expandir una distancia
Expandimos ||xₖ−αₖgₖ−x*||².
Si hay proyección sobre un convexo que contiene x*, su no expansión no empeora la cota de distancia.
Sumar y descartar la distancia final no negativa produce 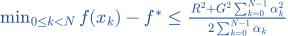 .
La garantía se refiere al mejor valor, no al descenso de cada iteración.
Elegir un paso para un horizonte fijo
N pasos, R>0,G>0 y α=R/(G√N).
Suma
Σα=Nα=R√N/G.Cuadrados
G²Σα²=R².Cota
(R²+R²)/(2R√N/G)=RG/√N.
Es una garantía de valor con ese horizonte y esas constantes.
Requiere conocer o acotar R y G; no prueba una tasa sin hipótesis.
Una regla que satisface las dos series
αₖ=1/(k+1).
Primera
Σ1/(k+1) diverge.
Segunda
Σ1/(k+1)² converge.
Resultado
Con las demás hipótesis, la cota del mejor valor tiende a cero.
Una regla decreciente puede compensar las oscilaciones.
Que α tienda a cero por sí solo no basta; pasos con suma finita pueden detenerse antes.
9. El proximal resuelve un problema en vez de extrapolar una pendiente
Para f propia convexa semicontinua inferior en ℝⁿ y λ>0, 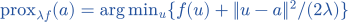 existe y es único. El término cuadrático y un minorante afín de f dan coercividad; la estricta convexidad da unicidad.
Con f=|·| da el umbral suave; con f= da proyección euclídea sobre el convexo cerrado no vacío C. El parámetro λ multiplica f si escribimos de forma equivalente λf(u)+||u−a||²/2.
Una proyección como proximal
f=I_[0,2], a=3 y cualquier λ>0.
Dominio
Fuera de [0,2] el coste es infinito.
Dentro
Solo minimizamos la distancia cuadrada a tres.
Óptimo
El punto más próximo es dos, independiente de λ en este indicador.
prox de una restricción es su proyección.
Se necesita un conjunto no vacío cerrado convexo para esta afirmación de existencia y unicidad.
Ver cómo cambia el parámetro en una cuadrática
f(u)=u²/2 y a=6.
Condición
u+(u−6)/λ=0.Despejar
u=6/(1+λ).Casos
λ=1 da tres y λ=2 da dos.
La penalización se hace más fuerte al aumentar λ en esta convención.
No se confunde λf con la función f evaluada en λu.
10. El gradiente proximal conserva la estructura del objetivo
Para F=h+f, con h convexa diferenciable y gradiente L-Lipschitz, f propia convexa semicontinua inferior y mínimo existente, el paso es 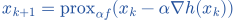 . Una elección 0<α≤1/L, con L>0, da el marco usual de descenso y convergencia de valores; no se traslada sin revisar hipótesis.
En problemas no convexos se usan otras subdiferenciales, como Clarke, y distintas condiciones estacionarias. La presencia del cero ya no certifica por sí sola un mínimo global. El certificado global que hemos usado viene de convexidad y soporte, no de la palabra subgradiente.
Un paso proximal que resuelve este ejemplo
h(x)=(x−3)²/2 y f(x)=|x|; L=1 y α=1.
Gradiente
h′(x)=x−3.Punto intermedio
x−h′(x)=3, para cualquier x inicial.Proximal
soft(3,1)=2, el minimizador de F.
Aquí se alcanza el óptimo en un paso por la estructura especial de la cuadrática.
No se promete un paso para una suma suave general.
Un cero estacionario no convexo puede ser un máximo
F(x)=−x², suave pero no convexa.
Derivada
F′(0)=0.Comparación
Para x≠0, F(x)<F(0)=0.Clasificar
Cero es un máximo global y no un mínimo.
Una generalización no convexa requiere otra conclusión.
La desigualdad de soporte convexo falla para esta función.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Subgradiente en una esquina
Demuestra que g=1/2 es subgradiente de |x| en 0.
Definir
En x=0 pedimos |y|≥(1/2)y para todo y.y≥0
La diferencia es y−y/2=y/2≥0.y<0
La diferencia es −y−y/2=−3y/2>0.Contacto
En y=0 ambas expresiones valen cero.Concluir
1/2∈∂|·|(0).Comprobar
La pendiente queda dentro del intervalo completo [−1,1].
1/2∈∂|·|(0).
La diferencia|y|−y/2 vale y/2 si y≥0 y−3y/2 si y<0, siempre no negativa.
EJEMPLO RESUELTO 2
Mínimo con penalización
Minimiza |x|+(x−3)²/2.
Objetivo
Q(x)=|x|+(x−3)²/2 es estrictamente convexo y coercivo.Región positiva
La derivada allí es 1+x−3=x−2, con candidato x=2>0.Región negativa
La derivada x−4=0 daría cuatro, que no es negativo.En cero
El subdiferencial es [−1,1]−3=[−4,−2], sin cero.Certificado
En x=2 la condición cero del subdiferencial sí se cumple: es mínimo global.
Unicidad
La estricta convexidad lo hace único; Q(2)=1/2+2=5/2.
El mínimo está en x=2.
Las tres regiones se han revisado y la condición de Fermat certifica el candidato; la convexidad estricta lo hace único.
Los símbolos que hemos usado
- ∂f(x)
- Conjunto de subgradientes convexos de f en un punto de valor finito.
- g
- Vector que da una pendiente de soporte global.
- I_C
- Indicador convexo: cero en C y+∞ fuera.
- N_C(x)
- Cono normal: vectores v con⟨v,y−x⟩≤0 para todo y∈C.
- αₖ
- Paso positivo de una iteración de subgradiente.
- prox_λf(a)
- Minimizador de f(u)+‖u−a‖²/(2λ), conλ>0.
- sign a
- Signo de a; vale−1,0 o1.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →