Suspender añade una dimensión. Al suspender también el dominio de un mapa, las dos dimensiones crecen juntas y cierta información se estabiliza. Un espectro organiza esos niveles junto con los mapas que los enlazan. Empezaremos siguiendo las dimensiones en ejemplos pequeños para distinguir un índice que cambia de un grado estable que permanece fijo.
Si necesitas repasar:
1. La suspensión reducida usa un punto base y un cociente
En un espacio basado X, la suspensión reducida toma X×[0,1] y colapsa los dos extremos y toda la línea del punto base a un único punto base.
El smash X∧Y es el producto X×Y con las partes donde alguno de los factores es base colapsadas.
Para una esfera basada Sᵐ, ΣSᵐ es Sᵐ⁺¹. Un mapa basado f: X→Y produce Σf aplicando f a la coordenada de X y dejando el parámetro t. Respeta las partes colapsadas, por lo que define un mapa en el cociente. También se suspenden las homotopías basadas.
Suspender una esfera tres veces
Partir de S².
Primera
ΣS²=S³.Segunda
Σ²S²=S⁴.Tercera
Σ³S²=S⁵: cada paso aumentó uno la dimensión.
Tres suspensiones llevan de dimensión dos a cinco.
Se ha contado el número de suspensiones, no multiplicado la dimensión por tres.
El smash de dos círculos no es el toro
S¹∧S¹.
Producto
S¹×S¹ se presenta por un cuadrado con lados opuestos identificados.
Smash
Se colapsan los dos círculos coordenados; en ese cuadrado equivale a colapsar toda la frontera.
Cociente
D²/∂D²=S², así que ΣS¹=S².
Producto y smash hacen identificaciones distintas.
El toro tenía dos clases de grado uno; al colapsar esos círculos se obtiene otro espacio.
2. En el colímite estable crecen dos índices a la vez
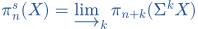 .
El número n queda fijo; los índices visibles del dominio y del nivel no.
El colímite identifica un mapa con sus suspensiones posteriores. Dos clases son iguales en él si coinciden después de suficientes suspensiones comunes. Si X=Sᵐ, el desplazamiento respecto de las esferas es j=n−m: no se confunde con n cuando m≠0.
Leer el índice pedido sin cambiar n
n=2, k=3.
Grupo actual
Es π₅(Σ³X), porque 2+3=5.Suspender
Pasa a π₆(Σ⁴X).
Recuperar n
5−3=2 y 6−4=2: el grado estable n no cambió.
El cinco es un índice inestable, mientras dos es el grado fijado de  (X).
No se resta la dimensión de X para leer n en esta fórmula general.
Distinguir n del desplazamiento de una esfera
X=S², n=5 y k=3.
Nivel
 (Σ³S²)=π₈(S⁵).
Diferencia entre esferas
8−5=3; ese desplazamiento es j=n−2.Grado de X
La clase sigue perteneciendo a
 (S²), que se identifica con π₃ del espectro esfera.
Cinco y tres son índices de objetos diferentes, relacionados por el desplazamiento de S².
Al suspender otra vez se obtiene π₉(S⁶), con la misma diferencia tres.
3. Freudenthal dice cuándo una suspensión ya es un isomorfismo
Un CW (r−1)-conexo, r≥1, tiene anulados los grupos de homotopía hasta ese grado y es conexo por caminos en el caso inicial.
Para j fijo, las esferas de dimensión suficientemente grande están en el rango estable. Fuera de él, el teorema no garantiza que el mapa sea un isomorfismo.
El primer desplazamiento se estabiliza desde S³
j=1.
Condición
m≥j+2 significa m≥3.Primer mapa asegurado
π₄(S³)→π₅(S⁴) es un isomorfismo.Continuar
Los mapas π₅(S⁴)→π₆(S⁵) y posteriores también lo son.
Suspender sigue cambiando las esferas, pero no ese grupo dentro del rango.
Desde S² el mapa π₃(S²)→π₄(S³) solo tiene la garantía de sobreyectividad.
Comprobar un rango mayor sin adivinar el grupo
j=4.
Condición
m≥4+2=6.En m=5
El índice es nueve, igual a 2m−1; se garantiza sobreyectividad.
En m=6
El índice es diez, igual a 2m−2; se garantiza isomorfismo hacia el nivel siguiente.
La desigualdad determina la estabilidad, no el valor concreto del grupo.
No se deduce de este cálculo que π₁₀(S⁶) sea cero.
4. Un espectro necesita espacios y enlaces entre ellos
Un modelo secuencial usa espacios basados E₀, E₁,… y mapas  : Σ
 →E_{j+1}. Antes de pasar al marco estable se habla también de preespectro. Los mapas adjuntos son →ΩE_{j+1}; un Ω-espectro exige que sean equivalencias débiles.
Los grupos son 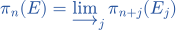 , usando precisamente esos enlaces. Para n negativo empezamos con j suficientemente grande para que los índices ordinarios tengan sentido. Una lista de espacios sin no determina cómo comparar clases.
Mismos espacios con enlaces distintos
=Sʲ en todos los niveles.
Enlaces de grado uno
Los grupos de grado estable cero se conectan como Z por identidad a Z: el colímite es Z.
Enlaces nulos
Si cada enlace es nulo, toda clase se anula al pasar al siguiente nivel: el colímite de grado cero es cero.
Comparar
La lista de esferas no cambió; cambiaron los mapas y el grupo estable.
Los enlaces son parte esencial del objeto.
Se empieza en niveles positivos, donde el grado clasifica mapas entre esferas de igual dimensión.
Enlaces de grado dos producen fracciones
En el mismo modelo, cada tiene grado dos.
Grupos
El sistema de grado cero es Z por ×2 a Z por ×2 a Z…
Representar
El entero a en nivel j corresponde a a/2ʲ. Pasar a 2a en nivel j+1 deja esa fracción igual.
Colímite
Se obtiene Z[1/2], los racionales con denominador una potencia de dos.
Los grupos de cada nivel son Z, pero el colímite no tiene por qué ser Z.
Aquí no se están sumando copias independientes: los enlaces identifican sus elementos.
5. El espectro esfera conserva el grado y también tiene información superior
El espectro esfera S tiene =Sʲ y los enlaces canónicos ΣSʲ≅Sʲ⁺¹. En grado cero usamos mapas Sʲ→Sʲ; para j≥1 sus clases se clasifican por el grado entero y suspender conserva ese grado.
No todos los grados superiores son cero: π₁(S)=Z/2. La clase estable del mapa de Hopf da su elemento no nulo. Es un resultado adicional de homotopía de esferas; la definición del colímite no calcula por sí sola ese grupo.
Conservar un grado topológico al suspender
f: Sⁿ→Sⁿ tiene grado tres, n≥1.
Homología superior
f_* multiplica por tres el generador de
 (Sⁿ; Z).
Suspensión
El isomorfismo de homología reducida por suspensión es natural y conmuta con f_*.
Nuevo grado
Σf vuelve a multiplicar por tres el generador en dimensión n+1.
La suspensión tiene grado tres, aunque aumente la dimensión.
Un grado negativo también se conserva: no desaparece su signo.
Una clase infinita puede volverse de orden dos
El mapa de Hopf genera π₃(S²)=Z.
Primera suspensión
Su imagen en π₄(S³)=Z/2 es no nula; el mapa es sobreyectivo en ese límite del rango.
Estabilidad
Desde S³ las suspensiones del desplazamiento uno son isomorfismos.
Orden
Dos copias de la clase estable suman cero, aunque dos veces el generador original de Z no fuera cero.
Estabilizar puede perder información de orden antes de alcanzar la región estable.
El cálculo π₄(S³)=Z/2 es un teorema usado aquí, no una consecuencia de contar dimensiones.
6. El espectro suspensión convierte el desplazamiento del espacio en un desplazamiento de grado
Para X basado, Σ∞X tiene niveles ΣʲX con sus enlaces de suspensión.
 (Σ∞X)=^s(X).
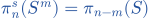 .
S⁰ tiene dos puntos y elegimos uno como base. El espacio de un solo punto tiene solo la base. Σ∞S⁰ es el espectro esfera; Σ∞ del punto es el espectro trivial. Elegir un punto base no colapsa automáticamente todos los otros puntos de X.
Aplicar el desplazamiento con todos los índices visibles
Calcular  (S³) usando π₁(S)=Z/2.
Datos
n=4 y m=3.Restar
n−m=1.Identificar
(S³)=π₁(S)=Z/2.
El grado estable del espacio S³ es cuatro, mientras el del espectro esfera es uno.
No se sustituye π₄(S³), grupo inestable, sin comprobar el rango que justifique la comparación.
Comparar S⁰ y el punto desde el primer nivel
Suspensiones reducidas.
Dos puntos
ΣS⁰=S¹, y en el nivel j aparecen las esferas Sʲ.Un punto
Su producto con el intervalo se colapsa entero: cada suspensión sigue siendo un punto.
Grado cero
El primer espectro tiene π₀=Z y el segundo π₀=0.
No se identifican los dos objetos por llamarlos basados.
La diferencia ya se ve en que uno tiene un punto adicional distinto de la base.
7. En espectros suspender es invertible y las cofibraciones dan exactitud
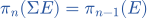 .
Suspender desplaza los grupos; la operación tiene inversa. Un espectro puede tener grupos negativos no nulos, aunque el espectro esfera sea conectivo.
Una cofibración A→X de CW da un cofibro y una sucesión exacta larga tras aplicar una teoría representada. En espectros, las sucesiones de fibras y cofibros se relacionan mediante suspensión. La exactitud permite leer núcleos y cocientes, manteniendo los índices de los grupos.
Desplazar un grupo conocido de la esfera
E=ΣS.
Regla
π₁(E)=π₀(S).Dato
π₀(S)=Z.Comparar grado cero
π₀(E)=
 (S)=0, porque las esferas no tienen homotopía por debajo de su conectividad.
El grupo Z se movió a grado uno, no se perdió.
El desplazamiento se aplica a un espectro, no a una identidad sin condiciones entre grupos inestables.
Producir un grupo negativo por desuspensión
El espectro HZ tiene π₀=Z y los otros grupos cero; tomar F= .
Fórmula general
(F)= (HZ).
Grado menos dos
 (F)=π₀(HZ)=Z.
Grado cero
π₀(F)=π₂(HZ)=0.
Un índice estable negativo puede contener información real.
La notación no pide una esfera ordinaria de dimensión negativa en un nivel fijo: se calcula en niveles suficientemente altos.
Un cofibro convierte multiplicar por dos en un cociente
M(2) es el cofibro del mapa ×2: S→S de espectros.
Segmento exacto
π₀(S)=Z por ×2 a Z, después a π₀(M(2)), después a(S)=0.Imagen
Los enteros pares son la imagen del primer mapa.
Cociente
π₀(M(2))=Z/2 por exactitud.
El cofibro produce aquí un grupo de grado cero de orden dos.
No se afirma que todos sus grupos superiores sean también Z/2; la sucesión debe seguirse en cada grado.
8. Los espectros representan teorías de cohomología
Un espectro E define 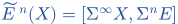 . El grado n aparece como desplazamiento del espectro de llegada. La representabilidad de Brown, con las condiciones adecuadas de invariancia, exactitud y comportamiento respecto de cuñas en CW, relaciona teorías generalizadas con espectros.
Para un grupo abeliano A, el espectro HA representa cohomología ordinaria reducida con coeficientes A. Para j≥1 usa espacios K(A, j), cuyo único grupo de homotopía no nulo está en grado j; K(A,0) es A como espacio discreto basado en cero. Otras teorías tienen otros coeficientes: KU representa K-teoría compleja periódica, con periodicidad de Bott dos.
Leer una clase ordinaria como un mapa estable
Cohomología reducida con Z en S².
Grupo
H̃²(S²; Z)=Z.Representación
Corresponde a [Σ∞S², Σ²HZ].
Contraste
H̃² del punto es cero, coherente con que su espectro suspensión sea trivial.
El espectro de llegada determina la teoría y el desplazamiento determina el grado.
Se usa cohomología reducida; H⁰ ordinaria de un punto sería Z y no se confunde con la reducida.
La periodicidad distingue KU de HZ
Coeficientes de K-teoría compleja periódica.
Bott
Σ²KU es equivalente a KU, así que sus grupos se repiten cada dos grados.
Datos
π₀(KU)=Z da π₂(KU)=Z y(KU)=Z.Contraste
Para HZ, π₂==0; solo π₀ es Z.
Las teorías generalizadas pueden tener coeficientes en varios grados.
La periodicidad no se atribuye a cualquier espectro.
9. El rango estable y la tabla de un solo grado tienen límites precisos
Freudenthal compara grupos inestables y estables dentro de un rango. No recupera automáticamente todo el grupo antes de estabilizar ni calcula todos los grupos de la esfera. Un mapa concreto puede perder información fuera del rango de isomorfismo.
Una tabla de grupos no incluye por sí sola mapas, composiciones y operaciones. Si se tiene un mapa de espectros que induce isomorfismos en todos los grupos estables, es una equivalencia débil estable; eso es una condición sobre un mapa, no una construcción automática a partir de coincidencias numéricas aisladas.
Compartir π₀ no identifica dos teorías
Comparar S y HZ.
Grado cero
Ambos tienen π₀=Z.Grado uno
π₁(S)=Z/2, mientras π₁(HZ)=0.Conclusión
La coincidencia del grado cero no da equivalencia entre estos espectros.
La información superior sigue importando después de estabilizar.
El espectro esfera no se convierte en homología ordinaria por tener el mismo entero en grado cero.
Comprobar una comparación fuera del rango antes de usarla
Querer comparar π₆(S³) con el grupo estable de desplazamiento tres.
Índices
m=3 y j=6−3=3.Condición
Freudenthal asegura isomorfismo si m≥j+2=5; tres no cumple.Alcance
Se puede suspender el mapa, pero no identificar sin más todo π₆(S³) con la respuesta estable.
La desigualdad bloquea un salto injustificado, aunque no calcule el grupo.
A partir de m=5 el desplazamiento tres sí entra en el rango garantizado.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Suspender una esfera
¿Qué espacio se obtiene al suspender S² tres veces?
Leer el punto de partida
La esfera inicial es S².
Primera suspensión
ΣS²=S³.Segunda
Σ²S²=S⁴.Tercera
Σ³S²=S⁵.Comprobar la cuenta
2+3=5.Concluir
Se obtiene S⁵; no se multiplicó la dimensión por el número de pasos.
Se obtiene S⁵.
La dimensión aumenta una unidad por suspensión.
EJEMPLO RESUELTO 2
Grado de mapas
Un mapa Sⁿ→Sⁿ tiene grado 3. ¿Qué grado tiene su suspensión?
Identificar el grado
f: Sⁿ→Sⁿ actúa por multiplicar por tres en homología superior.
Suspender dominio y llegada
Σf va de Sⁿ⁺¹ a Sⁿ⁺¹.
Usar naturalidad
El isomorfismo de suspensión en homología reducida conmuta con f.
Transportar el entero
La multiplicación por tres pasa al nuevo generador superior.
Leer el nuevo grado
deg(Σf)=3.Separar datos
Cambió la dimensión de las esferas, pero se conservó el grado topológico del mapa.
La suspensión tiene grado 3.
El grado es compatible con estabilización.
Los símbolos que hemos usado
- (X,x₀)
- Espacio con punto base; se consideran complejos CW basados y mapas que preservan la base.
- ΣX
- Suspensión reducida: X×I con ambos extremos y {x₀}×I colapsados al punto base.
- ΩX
- Espacio de lazos basados en X; suspensión y lazos forman una adjunción.
- π_n^s(X)
- Límite colimₖπₙ₊ₖ(ΣᵏX), con mapas de transición dados por suspensión.
- r−1 conexo
- X es conexo por caminos y πᵢ(X)=0 para 1≤i≤r−1; r≥1.
- E_j y σ_j
- Niveles de un espectro secuencial y mapas estructurales σ_j:ΣE_j→E_{j+1}.
- S
- Espectro esfera, con nivel j igual a Sʲ.
- Σ∞X
- Espectro suspensión de X, con nivel j igual a ΣʲX.
- [A,B]
- Clases de mapas entre espectros en la categoría homotópica estable.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →