Un control decide cómo mover un sistema a lo largo del tiempo. Llegar al destino es una restricción; gastar poco esfuerzo es el objetivo. Pontryagin relaciona el movimiento con una variable auxiliar y una optimización instantánea. Después habrá que comprobar si el candidato es realmente el mejor.
Si necesitas repasar:
1. Estado, control, tiempo y coste son datos diferentes del problema
El estado x(t) describe dónde está el sistema; el control u(t) es lo que elegimos.
Minimizamos J(u)=∫₀ᵀl(t,x,u)dt+g(x(T)), con estado inicial y conjunto de controles especificados.
Se declara si T está fijado, si el estado final está obligado y qué regularidad se exige. En nuestro ejemplo x′=u, los controles L² dan trayectorias absolutamente continuas y coste cuadrático finito. Una curva que gaste poco pero no cumpla el destino no es admisible.
Comprobar un control antes de calcular si es bueno
x′=u, x(0)=0, x(2)=2 y u(t)=1.
Integrar
x(t)=∫₀ᵗ1ds=t.Destino
x(2)=2, así cumple los extremos.Coste
Con l=u²/2, J=(1/2)∫₀²1=1.
El control es admisible y tiene coste uno.
Aún hace falta comparar con todos los otros controles para certificar mínimo.
El menor gasto puede incumplir el objetivo
Mismo problema, pero elegimos u=0.
Trayectoria
x(t)=0.Gasto
Su energía es cero.
Restricción
x(2)=0≠2: no pertenece al conjunto de controles admisibles.
Un valor menor fuera del conjunto no mejora el problema.
El destino forma parte de la pregunta, no se revisa después de escoger una solución.
2. La convención del Hamiltoniano fija los signos
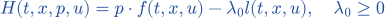 .
En una versión del principio aplicable bajo las hipótesis de regularidad y optimalidad pertinentes, existen multiplicadores no triviales con x′= , p′=−
 y u que maximiza H sobre U casi en todo instante.
p es el coestado: una variable auxiliar, no otro control que elijamos libremente. Otra convención usa +l y minimiza, cambiando el signo del coestado. No se mezclan los signos de una convención con la condición de máximo de la otra. Son condiciones necesarias para el problema declarado, no un certificado global automático.
Construir el Hamiltoniano normal del integrador
x′=u, l=u²/2 y λ₀=1.
Sustituir
H=pu−u²/2.Estado
=u, que recupera x′=u.Coestado
H no depende de x, así p′=−=0.
El coestado es constante en este ejemplo.
La normalización λ₀=1 se justifica en la sección siguiente.
Comprobar la convención alternativa
Con q=−p se escribe Ĥ=qu+u²/2.
Mínimo
La condición es u=−q.Recuperar
Como q=−p, vuelve a ser u=p.Coherencia
Minimizar Ĥ equivale a maximizar H porque Ĥ=−H con ese cambio de variable.
Las dos convenciones coherentes dan el mismo control.
Maximizar qu+u²/2 sobre ℝ sería otro problema, sin máximo finito.
3. Normal y anormal dependen de un multiplicador que no se puede dividir siempre
Los multiplicadores (λ₀,p) no pueden anularse todos. Si λ₀>0, dividir ambos por λ₀ conserva las ecuaciones y el máximo y permite λ₀=1: caso normal.
En problemas restringidos pueden aparecer extremales anormales. El coste desaparece del Hamiltoniano en ese caso, pero no desaparecen las restricciones, la dinámica ni la no trivialidad. La normalidad del ejemplo cuadrático se puede verificar en lugar de presuponerla como ley universal.
Normalizar multiplicadores
λ₀=2 y p=6 para H=pu−λ₀u²/2.
Dividir
El par pasa a λ₀=1,p=3.Hamiltoniano
El nuevo H es la mitad del anterior.
Máximo
Multiplicar por una constante positiva conserva el punto de máximo: u=3.
Se normaliza el par completo, no solo el coste.
Si λ₀ fuera cero no se podría realizar esta operación.
Excluir anormalidad en el integrador sin límites
U=ℝ y λ₀=0.
Hamiltoniano
Quedaría H=pu.Si p≠0
Es no acotado superiormente en u, así no tiene control que alcance un máximo.
Si p=0
Se anularían todos los multiplicadores, prohibido por no trivialidad.
Este problema solo admite el caso normal en sus candidatos del principio.
La conclusión usa U=ℝ; no se extiende automáticamente a controles acotados.
4. La condición final del coestado depende de qué extremo sea libre
No hay variación libre del estado final que obligue a esa igualdad. Con extremo final libre y coste terminal g, en nuestra convención normal aparece p(T)=−∇g(x(T)).
Con extremos sobre una variedad, tiempo final libre o restricciones de estado cambian las condiciones de transversalidad. Hay que deducirlas del problema completo, sin inventar un dato para cerrar el sistema de estado y coestado.
Un extremo fijado puede tener coestado no nulo
x(0)=0,x(2)=6 y coste ∫u²/2.
Constante
p′=0 y el máximo libre da u=p.Destino
x(2)=2p=6, así p=3.Final
p(2)=3, no cero: lo fijado era el estado seis.
El dato final de estado determina aquí el valor del coestado.
Añadir p(2)=0 haría incompatible un problema que sí tiene solución.
Un terminal penalizado deja una condición distinta
x(0)=1,T=1, g(x(T))=x(T)²/2, extremo final libre.
Relaciones
p es constante y u=p, así x(1)=1+p.Transversalidad
p=−x(1)=−(1+p).Resolver
p=u=−1/2 y x(1)=1/2.
La penalización final no obliga a llegar exactamente a cero.
Este candidato se verificará globalmente en la lección de Bellman.
5. Maximizar exige revisar el conjunto de control y la forma de H
En un intervalo, es el punto permitido más próximo a p; puede quedar en una frontera sin anular  .
Si H depende linealmente de u, se elige un extremo según el signo de su coeficiente. Si ese coeficiente se anula en un intervalo temporal, la maximización sola puede no determinar u: pueden aparecer arcos singulares y hacen falta condiciones adicionales.
Un máximo de frontera
H=3u−u²/2 con U=[−1,1].
Libre
El candidato u=3 está fuera de U.En el intervalo
=3−u>0 para todo u∈[−1,1].Máximo
Se alcanza en u=1, aunque(1)=2≠0.
No se exige derivada cero en una frontera.
Hay que comprobar el conjunto antes de resolver solo una ecuación estacionaria.
Una optimización lineal puede no decidir
H=cu con u∈[−1,1].
c>0
El máximo está en uno.
c<0
Está en menos uno.
c=0
Todos los controles del intervalo dan el mismo H; esta condición puntual no selecciona uno.
El coeficiente que multiplica al control es decisivo.
En un problema dinámico también debe cumplir las ecuaciones adjuntas; un cero puntual no prueba por sí solo un arco singular.
6. Un traslado con energía cuadrática produce un control constante
Para x′=u, l=u²/2 y extremos x(0)=0,x(T)=a, con T>0 fijo y U=ℝ, normalidad y las ecuaciones dan p constante y u=p.
La energía propuesta es a²/(2T). El dibujo compara controles con la misma integral de u pero distintas integrales de u², para entender por qué concentrar el esfuerzo puede costar más.
Resolver un traslado corto
a=2,T=2.
Control
u=a/T=1.Trayectoria
x(t)=t.Energía
J=(1/2)·2·1²=1.
El control uniforme realiza el traslado del dibujo.
El coste depende tanto del desplazamiento como del tiempo disponible.
Comparar un esfuerzo concentrado
Mismos extremos, pero u=0 en [0,1) y u=2 en (1,2].
Traslado
∫u=0·1+2·1=2.Energía
J=(1/2)(0²·1+2²·1)=2.Comparación
Llega al mismo sitio, pero cuesta el doble que u=1.
La integral del cuadrado distingue perfiles de esfuerzo con la misma integral.
El valor del control en el único instante de salto no cambia ninguna integral.
7. Una desigualdad para todos los controles prueba el mínimo global
Cauchy–Schwarz da  . El control constante a/T alcanza esa cota. Esto convierte el candidato en mínimo global.
La igualdad exige u constante casi en todas partes, así el control óptimo L² es único salvo cambios en conjuntos de medida cero. En otros problemas, satisfacer Pontryagin no proporciona automáticamente esa suficiencia; se necesita convexidad, una comparación o verificación apropiada.
Comprobar un traslado negativo
a=−3,T=3.
Cota
J≥9/(2·3)=3/2.Control
u=−1 tiene integral −3.Alcanzar
J=(1/2)·3·1=3/2.
La prueba funciona también con desplazamientos negativos.
El signo afecta al control y no al cuadrado del coste.
Ver el exceso de energía exactamente
u=a/T+v, con ∫₀ᵀv=0.
Expandir
u²=a²/T²+2(a/T)v+v².Cruce
La integral del término lineal en v es cero.
Resultado
J(u)=a²/(2T)+(1/2)∫v²≥a²/(2T).
Cualquier desviación de media cero añade energía no negativa.
La igualdad requiere v=0 casi en todas partes.
8. Una cota de control puede hacer imposible el destino
En el integrador esta condición también es suficiente: u=a/T cumple la cota. Si la viola, ningún multiplicador crea una trayectoria admisible.
Para otros sistemas se resuelven ecuaciones acopladas y se revisan estados, controles y extremos. En un cálculo numérico hay que controlar residuos y restricciones. Aproximar un sistema necesario no certifica por sí solo la optimalidad global del problema original.
Detectar una petición inalcanzable
|u|≤1, T=2 y a=3.
Máximo traslado
La integral máxima de u es dos.
Destino
Tres supera esa cota.
Conclusión
No hay control admisible en ese tiempo.
El problema falla por factibilidad, antes de minimizar energía.
El máximo Hamiltoniano no sustituye la comprobación de alcanzabilidad.
El borde sigue siendo alcanzable
|u|≤1,T=2 y a=2.
Promedio
a/T=1.Control
u=1 cumple el límite y llega al destino.Energía
Su coste es uno, y Cauchy–Schwarz vuelve a certificar mínimo.
Un control óptimo puede estar en la frontera durante todo el intervalo.
Para |a|<T el mismo candidato es interior y no es bang-bang.
9. Liberar el tiempo cambia otro elemento del problema
Si T deja de estar fijado, minimizar solo la energía de un traslado no nulo permite a²/(2T)→0 al hacer T→∞. Ningún tiempo finito alcanza energía cero con a≠0. Es otro problema de alcanzabilidad del ínfimo.
Añadir un precio βT por tiempo, con β>0, equilibra duración y energía.
Una condición de Hamiltoniano para tiempo libre no se impone por analogía a un problema cuyo T estaba fijado.
Más tiempo puede bajar energía sin alcanzar cero
a=2 y tiempos T cada vez mayores.
Valor
La energía mínima para cada T es 2/T.
Límite
Tiende a cero cuando T→∞.No alcanzar
Un control de energía cero sería cero casi en todas partes y no podría trasladar dos.
El ínfimo del problema con tiempo libre puede no alcanzarse.
Cada problema con un T fijo sí tiene su control óptimo.
Un precio del tiempo produce un mínimo finito
a=2 y β=1/2.
Objetivo
2/T+T/2.
Comparar
2/T+T/2−2=(T−2)²/(2T)≥0.Óptimo
T=2, u=1 y coste total dos: una unidad de energía y una de tiempo.
Una comparación exacta demuestra el mínimo global en T>0.
Se ha cambiado el objetivo añadiendo βT, no se ha reutilizado sin más el de tiempo fijo.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Traslado en tiempo dos
Minimiza (1/2)∫₀²u²dt con x′=u,x(0)=0,x(2)=6.
Problema
x′=u, x(0)=0,x(2)=6 y J=(1/2)∫₀²u².Candidato
p′=0 y maximizar pu−u²/2 da u=p constante.Extremo
2u=6, así u=3.Trayectoria
x(t)=3t cumple ambos datos.Coste
J=(1/2)·2·9=9.Certificado
Cauchy–Schwarz da J≥6²/(2·2)=9; el candidato alcanza la cota.
u=3 y coste 9.
(1/2)·2·9=9.
EJEMPLO RESUELTO 2
Comprobar optimalidad
Demuestra el mínimo para un traslado a en tiempo T.
Admisibilidad
Todo control L² del traslado cumple ∫₀ᵀu=a.Cauchy–Schwarz
|∫u·1|²≤(∫u²)(∫1²)=T∫u².Cota
J≥a²/(2T).Elegir
u=a/T constante.Alcanzar
Su integral es a y su energía a²/(2T).
Concluir
Es globalmente óptimo y coincide con las condiciones normales de Pontryagin.
u=a/T es globalmente óptimo.
La igualdad coincide con las condiciones de Pontryagin.
Los símbolos que hemos usado
- x / u
- Estado del sistema / control admisible.
- l / g
- Coste corriente / coste terminal cuando existe.
- p
- Coestado o multiplicador asociado a la dinámica.
- λ₀≥0
- Multiplicador del coste; su valor distingue el caso normal y el anormal.
- H=p·f−λ₀l
- Hamiltoniano de la convención de maximización usada aquí.
- Extremal
- Trayectoria y multiplicadores que satisfacen condiciones necesarias.
- Transversalidad
- Condiciones en los extremos según qué estados o tiempos estén libres.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →