Un estado cuántico describe cómo predecir resultados; un observable especifica qué medimos. No son el mismo objeto. Empezaremos con dos coordenadas complejas, calculando probabilidades que sumen uno. Después veremos por qué una matriz es solo el caso más sencillo y por qué el dominio importa al trabajar con derivadas.
Si necesitas repasar:
1. Las coordenadas del estado son amplitudes, no probabilidades
Un estado puro se representa por ψ de norma uno en un Hilbert complejo. En una base ortonormal, ψ=(a₁,…,aₙ) cumple la suma de | |² igual a uno. Los son amplitudes; sus módulos al cuadrado dan probabilidades para la medición asociada a esa base.
Multiplicar todas las amplitudes por una misma fase eⁱᶿ no cambia el estado físico puro. Cambiar la fase de una sola coordenada sí puede cambiarlo. Para calcular productos internos usamos conjugación en la primera entrada: 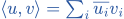 .
Normalizar un vector complejo
Partimos de v=(2,i).
Norma
‖v‖²=|2|²+|i|²=4+1=5.Dividir
ψ=(2,i)/√5 tiene norma uno.Probabilidades
En esta base son 4/5 y 1/5, y suman uno.
La coordenada imaginaria también aporta probabilidad positiva.
No elevamos i al cuadrado sin tomar el módulo.
Fase global frente a relativa
ψ=(1,1)/√2.
Global
iψ=(i,i)/√2 es el mismo estado puro.Relativa
φ=(1,−1)/√2 no es un múltiplo global de ψ.Comprobar
Ambos dan probabilidades 1/2 y 1/2 en esta base; eso no basta para identificar el estado.
Una sola medición de base no recoge todas las fases relativas.
La normalización no obliga a que las amplitudes sean reales.
2. Un observable requiere autoadjunción y un dominio
En dimensión finita, A* es la conjugada traspuesta y A=A* caracteriza una matriz hermítica. Sus autovalores son reales y admite una base ortonormal de autovectores. En dimensión infinita, una fórmula diferencial no define por sí sola el operador: también se declara un dominio denso D(A).
Simétrico significa 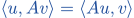 para u,v del dominio.
Las condiciones de frontera pueden cambiar el adjunto, el espectro y la evolución, aunque la expresión −i·d/dx parezca idéntica.
Conjugar y transponer
A tiene filas (2,i) y (−i,3).
Conjugar
i pasa a −i y −i pasa a i.
Transponer
Intercambiamos filas y columnas: recuperamos A.
Conclusión
A*=A.En cambio la matriz con filas (0,1) y (0,0) no es hermítica.
La simetría sin conjugación no es el criterio complejo correcto.
La diagonal de una matriz hermítica es real.
La frontera cambia los momentos permitidos
P=−i·d/dx en [0,L], con dominio H¹ y f(L)=eⁱᶿf(0).
Candidato
f(x)=eⁱᵏˣ cumple Pf=kf.Frontera
eⁱᵏᴸ=eⁱᶿ exige kL=θ+2πn.Espectro
k=(θ+2πn)/L.Estos dominios definen realizaciones autoadjuntas distintas.
Para θ=0 y θ=π los valores permitidos son diferentes.
Imponer f(0)=f(L)=0 al operador de primer orden da un dominio simétrico que no es autoadjunto.
3. Una proyección reúne la probabilidad de un resultado
Para A autoadjunto, el teorema espectral asigna proyecciones  a conjuntos borelianos de resultados reales.
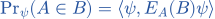 .
En dimensión finita, para un autovalor a usamos su proyección  : la probabilidad es
 .
Si varias direcciones tienen el mismo autovalor, pertenecen al mismo resultado medido y se suman sus probabilidades. Se proyecta sobre todo el autoespacio, no sobre un autovector arbitrariamente elegido dentro de él.
Dos resultados
A=diag(2,−2), ψ=(√3/2,i/2).
Normalizar
3/4+1/4=1.Primer resultado
Π₂ψ=(√3/2,0), probabilidad 3/4.Segundo
Π₋₂ψ=(0,i/2), probabilidad 1/4.
Los resultados posibles son dos y menos dos.
Las barras del dibujo indican probabilidades, no amplitudes.
Un resultado degenerado
A=diag(2,2,−1), ψ=(1,i,√2)/2.
Norma
1/4+1/4+2/4=1.Resultado dos
Las dos primeras direcciones juntas aportan 1/2.
Resultado menos uno
La tercera aporta 1/2.
Hay dos resultados distintos aunque el espacio tenga tres coordenadas.
No contamos dos veces el autovalor dos como si fueran dos números diferentes.
4. La esperanza y la dispersión resumen una distribución de resultados
En dimensión finita, 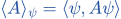 es la suma de resultados por sus probabilidades. Puede quedar entre autovalores sin ser un resultado posible. Para operadores no acotados, ψ∈D(A) es una condición suficiente para estas cuentas.
La varianza es 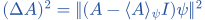 . Para matrices también es ⟨A²⟩−⟨A⟩². En un autoestado vale cero: todas las mediciones del observable dan el mismo autovalor.
Media que no se mide
A=diag(2,−2) y las probabilidades del dibujo son 3/4 y 1/4.
Media
2·3/4−2·1/4=1.Segundo momento
4·3/4+4·1/4=4.Varianza
4−1²=3; ΔA=√3.
Uno es la media de repeticiones, no un tercer resultado.
La varianza es tres; la desviación típica es su raíz.
Cancelación frente a certeza
El mismo A, primero ψ=(1,1)/√2 y después φ=(1,0).
Equilibrado
Media cero y varianza cuatro: resultados dos o menos dos.
Autoestado
Media dos y varianza cero.
Distinguir
Media cero no significa medir siempre cero.
La dispersión informa de lo que la media oculta.
La incertidumbre depende también del estado, no solo de A.
5. El espectro continuo se describe integrando probabilidades
En posición, una función de onda ψ∈L² normalizada da 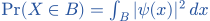 . |ψ|² es una densidad, no la probabilidad de un punto. La suma de todos los intervalos se sustituye por una integral.
Una posición exacta ideal o una onda plana extendida por toda la recta no es un vector L² normalizado. Se usan objetos generalizados cuando corresponde. Autoadjunción no implica tener una lista discreta de autovectores normalizables que cubra todos los estados.
Densidad uniforme en un intervalo
ψ(x)=1 en [0,1] y cero fuera.
Normalizar
La integral de |ψ|² es uno.
Intervalo
La probabilidad de [1/5,1/2] es su longitud: 3/10.
Punto
La probabilidad de {1/2} es cero.
Densidad uno no significa probabilidad uno de cada posición.
Este estado L² basta para posición; no se supone que tenga derivada L².
Una onda plana en toda la recta
ψ(x)=eⁱᵏˣ.
Módulo
|ψ(x)|²=1 en cada x.Norma
La integral sobre toda la recta es infinita.
Interpretación
No se normaliza multiplicando por una constante no nula; es un modo generalizado.
No todos los símbolos de estado son vectores físicos normalizados de la misma clase.
En un dominio periódico finito el problema y su normalización son distintos.
6. Una evolución unitaria conserva norma y puede cambiar otras probabilidades
Con H autoadjunto e independiente del tiempo, 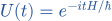 se define por cálculo espectral y es un grupo unitario fuertemente continuo. Si el dato está en D(H), satisface
 . En matrices se puede trabajar directamente con sus autovalores.
Eso conserva la suma de probabilidades, no cada probabilidad de cada observable. Las probabilidades espectrales de H permanecen constantes; otro observable puede cambiar si no conmuta con la dinámica.
Una fase relativa que evoluciona
ℏ=1, H=diag(0,2) y ψ₀=(1,1)/√2.
Evolución
ψ(t)=(1,e⁻²ⁱᵗ)/√2.Norma
Los dos módulos siguen siendo 1/√2.
Medir en dirección +
Para |+⟩=(1,1)/√2, la probabilidad es |(1+e⁻²ⁱᵗ)/2|²=cos²t.
La suma de probabilidades se conserva mientras esta probabilidad oscila.
Los resultados de H mantienen probabilidades 1/2 y 1/2.
Comparar dos instantes
En el ejemplo anterior, mide la proyección sobre |+⟩.
t=0
cos²0=1: el estado coincide con |+⟩.t=π/2
cos²(π/2)=0: el estado es (1,−1)/√2.Energía
Su media sigue siendo 0·1/2+2·1/2=1.
Norma conservada y energía conservada no impiden toda evolución observable.
Se ha fijado un Hamiltoniano sin dependencia temporal.
7. Robertson relaciona dispersiones del mismo estado
Para A y B y un estado en dominios que permitan los productos y momentos usados, centramos a=(A−⟨A⟩I)ψ y b=(B−⟨B⟩I)ψ. Cauchy–Schwarz y la parte imaginaria de ⟨a,b⟩ dan 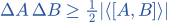 .
Es una relación de dispersiones del estado. No identifica automáticamente errores de instrumentos ni asigna al tiempo el mismo tipo de operador que a la posición.
Un ejemplo matricial exacto
A tiene filas (0,1),(1,0); B tiene filas (0,−i),(i,0); ψ=(1,0).
Medias
⟨A⟩=⟨B⟩=0 y A²=B²=I.Desviaciones
ΔA=ΔB=1.Conmutador
[A,B]=2i·diag(1,−1).La cota vale |2i|/2=1 y se alcanza.
Los productos matriciales comprueban todos los pasos.
Los autovalores de A y B son ±1, no coordenadas espaciales.
Una cota puede dar cero
Con las mismas A y B, toma ψ=(1,1)/√2.
A
Es autoestado con autovalor uno: ΔA=0.Conmutador
La esperanza de diag(1,−1) es cero.
Cota
Ambos lados de Robertson valen cero.
No conmutar no obliga a una cota estrictamente positiva para todo estado.
La esperanza del conmutador también depende de ψ.
8. Una mezcla se representa con una matriz positiva de traza uno
En dimensión finita, ρ≥0 y trρ=1 describe un estado, con 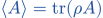 .
Una mezcla de preparaciones con pesos  se escribe
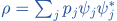 , sin sumar sus amplitudes como si fueran coherentes.
Para un subsistema se toma la traza parcial. Aunque el conjunto evolucione unitariamente, el subsistema puede tener un estado mixto y una dinámica que no sea unitaria por sí sola. Describir sistemas abiertos requiere operaciones y condiciones adicionales.
Mismas probabilidades en una base, estados distintos
Compara ρ₊=(1/2)·[[1,1],[1,1]] con ρ_mix=(1/2)I.
Medir coordenadas
Las diagonales de ambas dan 1/2 y 1/2.
Proyectar en +
Para P₊=ρ₊, tr(ρ₊P₊)=1; tr(ρ_mixP₊)=1/2.Distinguir
La primera es una superposición pura; la segunda una mezcla equilibrada.
Las coherencias fuera de la diagonal pueden cambiar otra medición.
Una mezcla no se construye promediando vectores normalizados.
Un subsistema de un par
Estado conjunto (|00⟩+|11⟩)/√2.
Puro conjunto
Su matriz tiene traza uno y es un proyector de rango uno.
Traza parcial
Al ignorar el segundo sistema, queda ρ₁=I/2.Pureza
tr(ρ₁²)=1/2, mientras una matriz pura cumple tr(ρ²)=1.
El estado reducido es mixto aunque el conjunto sea puro.
No se ha convertido el vector conjunto en dos vectores independientes.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Estado equilibrado
Para ψ=(1,1)/√2 y A=diag(1,−1), calcula probabilidades y esperanza.
Estado
ψ=(1,1)/√2 tiene norma al cuadrado 1/2+1/2=1.Observable
A=diag(1,−1) mide resultados uno o menos uno.
Probabilidades
Cada proyección tiene norma al cuadrado 1/2.
Media
1·1/2+(−1)·1/2=0.Interpretación
En repeticiones equilibradas se cancelan contribuciones positivas y negativas.
Comprobar
Las probabilidades suman uno; cero no es un autovalor de A.
La esperanza es 0.
Las probabilidades suman 1, pero ningún resultado individual es 0.
EJEMPLO RESUELTO 2
Estado sesgado
Para ψ=(√3/2,1/2), calcula la esperanza del mismo A.
Normalizar
3/4+1/4=1.Primer resultado
La amplitud √3/2 aporta probabilidad 3/4 para uno.
Segundo
La amplitud 1/2 aporta 1/4 para menos uno.
Ponderar
⟨A⟩=1·3/4−1·1/4.Restar
La esperanza es 1/2.
Comprobar
Usar las amplitudes directamente daría una media que no corresponde a la distribución.
La esperanza es 1/2.
Se usa módulo al cuadrado, no amplitud directamente.
Los símbolos que hemos usado
- H
- Espacio de Hilbert complejo de estados, según el sistema.
- ψ
- Vector de norma uno que representa un estado puro salvo fase global.
- A=A*
- Autoadjunción, que incluye igualdad de dominios en dimensión infinita.
- E_A(B)
- Proyección espectral del observable A en el conjunto de resultados B.
- 〈A〉ψ
- Esperanza del observable en el estado, cuando existe.
- ΔA
- Desviación típica de sus resultados.
- Hamiltoniano
- Observable que genera la evolución temporal del sistema cerrado.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →