Imagina masa repartida en unos lugares y una distribución de destino que debe recibirla. Hay muchas rutas posibles y cada una tiene un coste. Vamos a separar cuánto viaja, adónde viaja y cómo demostrar que un reparto es el mejor.
Si necesitas repasar:
1. La masa multiplica el coste de una ruta
Trabajamos con probabilidades μ y ν, ambas de masa total uno. δ_a significa que toda la masa está en el punto a; (δ_a+δ_b)/2 reparte la mitad en cada uno. Origen y destino deben tener la misma masa para el modelo clásico.
c(x,y) es coste por unidad de masa entre x e y.
Una masa m que viaja distancia d aporta md²: se eleva al cuadrado la distancia y después se pondera por la masa. Otras leyes de coste plantean otros problemas.
Calcular una aportación antes de sumar rutas
Masa 1/4 que viaja distancia seis.
Por unidad
El coste cuadrático es 6²=36.Cantidad
Solo viaja 1/4 de la masa total.
Aportación
(1/4)·36=9.
La aportación es nueve, no (6/4)².
El coste conserva unidades de longitud al cuadrado si la masa se normaliza.
Comprobar la conservación antes de optimizar
Orígenes con masas 1/3 y 2/3; destinos con masas 1/2 y 1/4.
Origen
La suma es uno.
Destino
La suma es tres cuartos.
Problema
No hay plan clásico con esas dos marginales: faltaría un cuarto en el destino.
Antes de minimizar hay que tener una región factible.
Normalizar o permitir creación/destrucción cambia el modelo y debe indicarse.
2. Un mapa manda todo lo que hay en un punto a un solo destino
Un mapa medible T transporta μ a ν si ν(B)=μ(T⁻¹(B)) para todo conjunto medible B.
La condición comprueba que a cada región llega la masa pedida, no solo que coincidan las masas totales.
Monge minimiza ∫c(x,T(x))dμ(x) entre esos mapas. Un mapa determinista puede no ser admisible cuando el origen tiene átomos y el destino exige dividirlos. La existencia de una buena idea de ruta no resuelve esa limitación.
Una traslación que conserva toda la distribución
μ uniforme en [0,1] y T(x)=x+2.
Imagen
El intervalo se desplaza a [2,3], con la misma densidad uniforme.
Distribución
T#μ es la uniforme en [2,3].
Coste
Cada unidad se mueve dos, así el coste integrado es cuatro.
El mapa cumple la distribución completa de destino.
Más adelante la diferencia de medias certificará su optimalidad.
Un átomo no puede decidir dos destinos mediante una función
μ=δ₀ y ν=(δ₋₁+δ₁)/2.
Mapa
T(0) es un único número.
Imagen
T#δ₀=δ_T(0), una sola masa puntual.Imposibilidad
No puede ser la distribución con dos átomos de masa un medio.
Monge no tiene mapa admisible en este ejemplo.
Eso no impide una solución si permitimos un plan que reparta masa.
3. Un plan registra cuánto va por cada pareja origen-destino
Un plan π es una probabilidad sobre pares (x,y), con marginales μ y ν: π(A×ℝᵈ)=μ(A), π(ℝᵈ×B)=ν(B). Registra rutas y sus cantidades simultáneamente. La formulación de Kantoróvich minimiza ∫c dπ entre todos esos planes Π(μ,ν).
Todo mapa induce el plan (Id,T)#μ, pero un plan general puede dividir masa. El producto μ⊗ν siempre es un acoplamiento de probabilidades; prueba factibilidad, aunque no optimalidad ni coste finito para cualquier coste arbitrario.
Resolver el reparto que no admitía un mapa
Origen δ₀; destinos −1 y uno con mitad de masa cada uno.
Plan
Asignamos 1/2 al par (0,−1) y 1/2 al par (0,1).
Marginales
Sale uno del origen y llega 1/2 a cada destino.
Coste
(1/2)·1²+(1/2)·1²=1.
El plan es admisible y único porque la única fila queda fijada por los destinos.
El coste uno da W₂=1 tras tomar su raíz.
El producto puede gastar más de lo necesario
μ=ν=(δ₀+δ₂)/2.
Producto
Da masa 1/4 a cada una de las cuatro parejas.
Coste
Las rutas cruzadas (0,2),(2,0) aportan 4/4 cada una: total dos.
Mejor plan
Dejar cada mitad en su lugar cuesta cero y respeta ambas marginales.
Existir un acoplamiento no lo hace óptimo.
La no negatividad del coste certifica el plan de coste cero.
4. Una matriz separa restricciones y coste
Cada fila suma la masa de su origen aᵢ y cada columna la de su destino bⱼ. El coste es Σπᵢⱼc(xᵢ,yⱼ), lineal en las entradas.
Con masas finitas de igual total y costes finitos, el conjunto factible es un politopo compacto no vacío, así el mínimo existe. Dar una matriz que sume bien solo prueba factibilidad; para afirmar que minimiza hay que comparar todas las opciones o aportar un certificado.
Describir todos los planes de dos mitades
Ambas marginales tienen dos masas iguales a 1/2.
Primera entrada
Llamamos t a π₁₁.
Sumas
Las otras entradas quedan π₁₂=1/2−t, π₂₁=1/2−t, π₂₂=t.No negatividad
0≤t≤1/2 describe todos los planes.
Cuatro variables y las sumas dejan aquí un solo parámetro libre.
No se fijan las cuatro entradas de forma independiente.
Minimizar el coste de todos esos planes
Orígenes 0,2 y destinos 1,3, con masas 1/2.
Costes por ruta
Las filas son (1,9) y (1,1).
Objetivo
Con la matriz anterior: t+9(1/2−t)+(1/2−t)+t=5−8t.Mínimo
En t=1/2 vale uno; el plan es diagonal.En t=0 el cruce cuesta cinco.
Se ha comparado todo el intervalo factible.
La figura muestra los dos extremos, pero la cuenta cubre también sus mezclas.
5. Existencia no implica que el plan sea único o sea un mapa
Para probabilidades en ℝᵈ y coste no negativo semicontinuo inferior, la familia de planes con marginales fijas es ajustada y cerrada para convergencia débil. Si hay un plan de coste finito, compacidad probabilística y semicontinuidad dan un plan óptimo.
Con coste cuadrático, segundos momentos finitos bastan para finitud: |x−y|²≤2|x|²+2|y|² y podemos usar el producto como comparación. La unicidad y la representación por mapa son propiedades adicionales, que no se deducen solo de existencia.
Una cota finita usando solo momentos
∫|x|²dμ=3 e ∫|y|²dν=5.
Ruta
|x−y|²≤2|x|²+2|y|².Integrar
Todo acoplamiento cumple coste≤2·3+2·5=16.Existencia
El producto es factible y finito; la teoría da un óptimo para el coste cuadrático.
No hace falta encontrar primero la solución exacta para garantizar finitud.
Dieciséis es una cota superior; no se ha dicho que sea el coste óptimo.
Varios planes óptimos con un coste permitido
Dos marginales de dos mitades y coste c≡0.
Factibles
La matriz diagonal y la cruzada respetan ambas marginales.
Valores
Ambas cuestan cero.
Mezclas
Cualquier combinación convexa de ambas también es óptima.
Puede haber muchos planes óptimos.
El ejemplo cambia el coste a cero; no demuestra no unicidad en todos los costes cuadráticos.
6. Wasserstein toma la raíz del coste cuadrático óptimo
En P₂(ℝᵈ), probabilidades con segundo momento finito, definimos 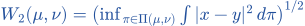 . La raíz devuelve unidades de longitud.
W₂ es una distancia: simétrica, no negativa, cero exactamente entre medidas iguales y con desigualdad triangular. Esta última usa un acoplamiento triple y Minkowski. W₂² no tiene en general desigualdad triangular; no se lo llama distancia por omitir la raíz.
Tres masas puntuales muestran por qué hace falta la raíz
δ₀,δ₁,δ₂.
Distancias
W₂(δ₀,δ₂)=2 y las dos distancias intermedias valen uno.
Triángulo
2≤1+1.Cuadrados
W₂²(δ₀,δ₂)=4, pero 1+1=2; cuatro no es ≤2.
El coste cuadrático y su raíz tienen propiedades distintas.
El único plan entre dos masas puntuales fija la cuenta.
Un coste fraccionario también se transforma al final
δ₀ y ν=(δ₋₁+δ₁)/2.
Plan
Solo puede mandar una mitad a cada destino.
Coste mínimo
Es uno.
Raíz
W₂=√1=1, aunque el átomo origen no admita mapa determinista a ν.
La definición usa planes y funciona con átomos.
No se descarta el problema de Wasserstein porque falle Monge.
7. En la recta, los cuantiles emparejan masa en el mismo orden
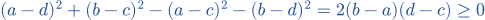 .
Intercambiar la misma cantidad en rutas cruzadas conserva marginales y no aumenta coste.
Con cuantiles Qμ(t)=inf{x:Fμ(x)≥t}, para 0<t<1, el plan monótono empareja Qμ(t) con Qν(t).
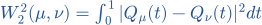 .
Vale también con átomos: se emparejan niveles de masa, no necesariamente un único destino por átomo.
Cuantiles escalonados con pesos distintos
μ=δ₀ y ν=(1/4)δ₋₂+(3/4)δ₂.
Cuantiles
Qμ=0; Qν=−2 en el primer cuarto y dos en el resto.Coste
∫|Qμ−Qν|²=(1/4)·4+(3/4)·4=4.Distancia
W₂=2.
El cuantil origen constante se reparte entre dos destinos.
El plan monótono no se convierte automáticamente en mapa si μ tiene átomos.
Un transporte entre uniformes
μ uniforme en [0,1] y ν uniforme en [0,2].
Cuantiles
Qμ(t)=t y Qν(t)=2t.Coste
W₂²=∫₀¹t²dt=1/3.Mapa
T(x)=2x lleva μ a ν y realiza ese plan; W₂=1/√3.
La fórmula de cuantiles permite una cuenta continua completa.
La diferencia de medias es solo 1/2, menor que esta distancia.
8. Una pareja dual que toca el coste certifica el plan
Si φ(x)+ψ(y)≤c(x,y), integrar contra cualquier plan da ∫φdμ+∫ψdν≤∫c dπ, para funciones integrables en el contexto utilizado. Es una cota inferior que depende solo de las marginales.
Bajo hipótesis como soportes compactos y coste continuo, el supremo dual coincide con el mínimo primal. Si encontramos potenciales admisibles y un plan cuyo soporte alcanza igualdad en las rutas usadas, los dos valores coinciden y certifican optimalidad.
Construir un certificado para la traslación de una unidad
Coste (y−x)²; φ(x)=−2x y ψ(y)=2y−1.
Admisibilidad
(y−x)²−φ(x)−ψ(y)=(y−x−1)²≥0.Igualdad
En toda ruta y=x+1 la brecha es cero.Valor
Si ν es μ trasladada uno y hay segundos momentos, el plan de traslación cuesta uno y coincide con la cota dual.
El certificado prueba óptimo frente a todos los planes, no solo frente a una ruta alternativa.
Los potenciales lineales son integrables bajo los momentos declarados.
Una cota válida puede ser demasiado baja
En el transporte anterior elegimos φ=ψ=0.
Factible
Cero≤(y−x)² en cada ruta.Valor dual
La cota es cero.
Brecha
El plan óptimo cuesta uno: los potenciales no alcanzan esa cota exacta.
Admisibilidad dual sola no certifica que un plan concreto sea óptimo.
Hay que alcanzar el coste o justificar el máximo dual.
9. El teorema de Brenier necesita regularidad del origen
Para coste cuadrático en ℝᵈ, si μ,ν∈P₂ y μ es absolutamente continua respecto de Lebesgue, el plan óptimo es único y procede de T=∇Φ para alguna Φ convexa, definido μ-casi en todas partes. Es el teorema de Brenier.
No se exige aquí que ν tenga densidad suave. Tampoco se concluye que T sea suave: regularidad, dominios y versiones de Monge–Ampère requieren más hipótesis. La absoluta continuidad del origen es una condición suficiente; no una condición necesaria para cada ejemplo particular.
Un mapa convexo sin destino con densidad
μ uniforme en [−1,1] y ν=δ₀.
Origen
μ es absolutamente continua y tiene segundo momento finito.
Mapa
T(x)=0 transporta toda la masa al único destino.Convexo
T=Φ′ con Φ constante, una función convexa.
El destino puede tener un átomo y el teorema sigue siendo aplicable.
El coste es ∫x²dμ=1/3; no se exige densidad al destino en este enunciado.
Una condición suficiente no es necesaria caso por caso
μ=δ₂ y ν=δ₅.
Origen
μ no es absolutamente continua.
Mapa
T(2)=5 es admisible y el único plan transporta toda la masa a cinco.
Óptimo
Existe un mapa óptimo en este ejemplo, aunque no se invoque la hipótesis suficiente de Brenier.
Fallar una hipótesis suficiente no demuestra que la conclusión sea falsa.
Otro par de átomos sí puede exigir dividir masa, como vimos al inicio.
10. La media da una cota, pero no describe toda la distribución
Por Jensen, cada acoplamiento con segundos momentos cumple ∫|y−x|²dπ≥|EνY−EμX|². Si una traslación transporta exactamente la distribución y todos los desplazamientos son iguales, alcanza esa cota.
Distribuciones con igual media pueden tener distancia positiva. El procedimiento completo es construir un plan con las marginales correctas, sumar costes ponderados, demostrar optimalidad y tomar la raíz. Comparar medias o sumar distancias sin masas no reemplaza esos pasos.
Certificar una traslación de todo un intervalo
μ uniforme en [0,1], ν uniforme en [2,3].
Medias
Son 1/2 y 5/2; diferencia dos.
Cota
Todo plan cuesta al menos cuatro.
Alcanzar
T(x)=x+2 cuesta cuatro, así W₂=2.
La cota coincide con un plan admisible y prueba el mínimo.
No bastaba saber solo que alguna masa podía viajar dos.
Misma media y distancia positiva
μ=δ₀ y ν=(δ₋₁+δ₁)/2.
Medias
Ambas son cero.
Cota de medias
Solo asegura W₂²≥0.Cuenta real
El único plan cuesta uno y W₂=1.
W₂ detecta cómo se reparte la masa además de su centro.
Una cota inferior cero no afirma que la distancia sea cero.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Dos puntos
Calcula W₂ entre δ₂ y δ₅.
Medidas
Toda la masa de μ está en dos y toda la de ν en cinco.
Plan
Solo hay una ruta posible: de dos a cinco con masa uno.
Desplazamiento
|5−2|=3.Coste cuadrático
1·3²=9.Raíz
W₂=√9=3.Comprobar
La diferencia de medias tres coincide con la distancia y certifica el valor.
W₂=3.
La cota por diferencia de medias es|5−2|=3 y se alcanza, confirmando el cálculo.
EJEMPLO RESUELTO 2
Dos masas ordenadas
μ=(δ₀+δ₂)/2 y ν=(δ₁+δ₃)/2. Calcula W₂ por emparejamiento monótono.
Marginales
Hay mitades en cero y dos, y el destino pide mitades en uno y tres.
Plan ordenado
Mandamos 0→1 y 2→3, con masa 1/2 por ruta.Coste
(1/2)·1²+(1/2)·1²=1.Óptimo
Las medias difieren en uno, así Jensen impide coste menor que uno.
Distancia
W₂=√1=1.Cuantiles
En cada mitad del intervalo de niveles el desplazamiento es uno; su cuadrado integra uno.
W₂=1.
En cada mitad del intervalo de cuantiles, Qν−Qμ=1; integrar su cuadrado da1, otra comprobación independiente.
Los símbolos que hemos usado
- μ,ν
- Distribuciones de origen y destino, ambas de masa total uno.
- δ_a
- Probabilidad concentrada enteramente en el punto a.
- π
- Plan o acoplamiento: distribución conjunta de pares origen-destino.
- Π(μ,ν)
- Conjunto de planes con marginales μ yν.
- c(x,y)
- Coste por unidad de masa al mover x hacia y.
- T#μ
- Medida imagen de μ bajo el mapa T.
- W₂
- Raíz del coste cuadrático óptimo entre medidas de segundo momento finito.
- Qμ
- Función cuantil generalizada de μ en la recta.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →