En cuatro dimensiones hay dos preguntas diferentes: cómo es un espacio visto de forma continua y qué estructura permite derivar sobre él. Una matriz de intersecciones aporta mucha información a la primera pregunta, pero no responde automáticamente a la segunda. Empezaremos calculando matrices pequeñas para ver exactamente qué guardan.
Si necesitas repasar:
1. Una variedad topológica y una suave exigen cambios de coordenadas distintos
Una 4-variedad topológica se describe localmente mediante abiertos de R⁴ con cambios de cartas continuos e invertibles. Para ser suave se exige además que esos cambios sean infinitamente diferenciables. La estructura suave permite definir tangentes, conexiones y ecuaciones diferenciales.
Un homeomorfismo respeta la estructura topológica; un difeomorfismo respeta la suave y tiene inversa suave. Hay variedades topológicas de dimensión cuatro sin suavidad y estructuras suaves distintas sobre un mismo tipo topológico. Indicaremos siempre cuándo suponemos variedad cerrada, orientada y simplemente conexa.
Un homeomorfismo no es necesariamente difeomorfismo
f: R→R, f(x)=x³, con las estructuras suaves usuales.
Topología
Es continua, biyectiva y su inversa raíz cúbica es continua.
Suavidad inversa
La raíz cúbica no tiene derivada finita en cero.
Clasificar el mapa
Es homeomorfismo, pero ese mapa no es difeomorfismo.
Las palabras imponen condiciones distintas.
Este ejemplo unidimensional distingue tipos de mapas; no constituye un ejemplo de estructuras exóticas.
Fijar el marco antes de un teorema
Se quiere aplicar una clasificación para variedades cerradas simplemente conexas.
Cerrada
Comprobar que sea compacta y sin borde.
Simple conexidad
Comprobar π₁=0, además de conexidad.Categoría
Decidir si la equivalencia pedida es homeomorfismo o difeomorfismo.
No se aplica ese teorema a cualquier espacio de dimensión cuatro.
R⁴, por ejemplo, no es compacta y queda fuera del marco cerrado.
2. La forma de intersección convierte productos de clases en enteros
En una 4-variedad cerrada orientada M, tomamos H²(M; Z) módulo torsión. La forma es 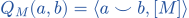 : multiplicamos dos clases de grado dos y evaluamos la clase de grado cuatro en la orientación de M.
La dualidad de Poincaré hace unimodular la matriz sobre la parte libre: su determinante es ±1.
La matriz no recoge por sí sola el grupo fundamental en el caso general.
Leer una matriz como tabla de intersecciones
Q=[[0,1],[1,0]] en una base a, b.
Diagonal
Q(a, a)=0 y Q(b, b)=0.Fuera de diagonal
Q(a, b)=Q(b, a)=1.Vector general
Q(xa+yb, xa+yb)=2xy.
La matriz determina también auto-intersecciones de combinaciones, no solo de la base.
Para x=y=1, la auto-intersección es dos aunque las dos diagonales sean cero.
Usar simple conexidad en Euler
M cerrada orientada simplemente conexa con b₂=5.
Extremos
b₀=b₄=1 por conexidad y orientación.Intermedios
b₁=b₃=0 por simple conexidad y dualidad.Suma
χ=1−0+5−0+1=7.
En este marco χ=2+b₂.
Sin las hipótesis no se pueden borrar los términos b₁ y b₃.
3. La auto-intersección se calcula con una copia desplazada
En el caso suave, las clases de dimensión dos se representan por superficies orientadas. Para calcular una intersección se colocan representantes transversales y se suman los signos de sus puntos comunes. En dimensión cuatro, dos superficies tienen dimensiones complementarias: 2+2=4.
Para Q(a, a) no contamos todos los puntos de una superficie coincidiendo consigo misma. La desplazamos con una sección genérica de su fibrado normal y la intersectamos con la copia desplazada. La cuenta es la evaluación de la clase de Euler del normal.
Una fibra del producto tiene auto-intersección cero
A=S²×{p} en S²×S².
Desplazar
Elegimos q≠p y la copia A′=S²×{q}.Intersectar
No hay ningún punto común.
Clase
A y A′ son homólogas, por lo que Q(A, A)=0.
El desplazamiento hace visible la auto-intersección cero.
No se ha afirmado que A sea nula en homología.
Dos fibras de factores diferentes se cortan una vez
A=S²×{p}, B={q}×S² con orientaciones producto.
Resolver
La intersección exige simultáneamente primer factor q y segundo factor p.
Punto
Solo queda (q, p).
Orientación
Las tangentes de los dos factores, en ese orden, dan la orientación producto: signo +1.
Q(A, B)=1.
Cambiar la orientación de uno de los representantes cambiaría el signo.
4. La firma cuenta signos reales; un cambio de base entero exige más
Al extender Q a los reales, contamos autovalores positivos b₂⁺ y negativos b₂⁻.
Invertir orientación de M cambia Q a −Q, intercambia ambos recuentos y cambia el signo de σ.
Una equivalencia de redes enteras usa P con entradas enteras y determinante ±1, y transforma Q en PᵀQP. Conservar la firma real no basta para que exista tal P. La paridad —que Q(v, v) sea par para todo v entero— también se conserva.
Calcular una firma diagonal
Q=diag(1,1,−1).
Positivos
Hay dos entradas positivas.
Negativos
Hay una entrada negativa.
Restar
σ=2−1=1 y rango=3.
Firma uno y rango tres son datos diferentes.
Al invertir orientación, la firma pasa a −1 y el rango sigue siendo tres.
Un cambio real que no sirve como base entera
En H=[[0,1],[1,0]], elegir v=(1,1), w=(1,−1).
Evaluar
Q(v, v)=2, Q(w, w)=−2 y Q(v, w)=0.Cambio
La matriz de columnas v, w tiene determinante −2.
Enteros
No pertenece a GL₂(Z), así que no es una base de toda la red entera.
Diagonalizar así no demuestra equivalencia integral con diag(1,−1).
Esos vectores sí son una base real; fallan precisamente como base unimodular entera.
5. CP dos y el producto de esferas fijan los signos de referencia
En CP² con orientación compleja, dos rectas proyectivas genéricas se cortan en un punto positivo. Su forma es [1], rango uno y firma uno. Al invertir orientación se obtiene [−1].
En S²×S², las clases de los dos factores tienen auto-intersección cero y se cortan una vez positivamente.
Sus autovalores son uno y menos uno: firma cero. Su cuadrado 2ab es siempre par.
La forma hiperbólica no es singular
H=[[0,1],[1,0]].
Determinante
0·0−1·1=−1.Autovectores
(1,1) tiene autovalor +1 y (1,−1), autovalor −1.
Firma
1−1=0, aunque ningún autovalor sea cero.
Firma cero no significa determinante cero.
La firma mide equilibrio de signos, no invertibilidad.
Una combinación en CP²
Sea u el generador con Q(u, u)=1; tomar v=3u.
Bilinealidad
Q(3u,3u)=3·3·Q(u, u).Calcular
El valor es nueve.
Paridad
Ya u toma el valor impar uno, de modo que la forma es impar.
El cuadrado de una clase multiplicada por tres se multiplica por nueve.
No se multiplica solo por tres: el coeficiente aparece en los dos argumentos.
6. La suma conexa suma formas, pero rango y firma todavía no clasifican
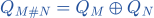 .
Las clases se separan en los dos sumandos y no aparecen intersecciones cruzadas.
CP²#(−CP²) tiene forma diag(1,−1). Comparte rango dos y firma cero con S²×S², pero es impar. La hiperbólica es par. No son isométricas sobre Z y esas variedades no pueden ser homeomorfas: la forma detecta una diferencia que rango y firma olvidaron.
Sumar dos positivos y un negativo
M=CP²#CP²#(−CP²).
Bloques
Q=diag(1,1,−1).Rango y firma
b₂=3 y σ=1.Euler
Como es simplemente conexa, χ=2+3=5; también 3+3+3−2−2=5.
Las dos maneras de calcular Euler coinciden.
Cada suma conexa resta dos, no una, a la suma de las características.
Distinguir dos formas de firma cero
H y D=diag(1,−1).
En H
Q(a, b)=2ab siempre es par al evaluar el mismo vector dos veces.
En D
El vector (1,0) tiene cuadrado uno, impar.
Invariante
Un cambio de base entero recorre los mismos vectores de la red y no puede cambiar la paridad.
No existe una isometría integral entre H y D.
Una equivalencia real sí existe; la distinción estudiada es integral.
7. Freedman clasifica en la categoría topológica y con simple conexidad
El teorema de Freedman clasifica las 4-variedades topológicas cerradas, orientadas y simplemente conexas mediante la forma integral unimodular y el invariante Kirby–Siebenmann ks en Z/2. Formas isométricas y el mismo ks dan homeomorfismo que preserva orientación.
Toda forma simétrica unimodular entera se realiza en ese marco. Para una forma par, ks queda fijado por σ/8 módulo dos; para una impar pueden realizarse los dos valores. Es un teorema profundo de realización y clasificación topológica: ni diagonalizar una matriz lo demuestra ni el resultado promete un difeomorfismo.
Una forma par de firma ocho
Tomar la red positiva E₈.
Datos
Es par y unimodular, con rango y firma ocho.
Realización
Freedman proporciona una variedad topológica cerrada simplemente conexa con esa forma.
Kirby–Siebenmann
ks=8/8 módulo dos=1.
Esa realización topológica lleva ks no nulo.
No se concluye existencia de estructura suave.
Una forma impar no fija por sí sola el tipo topológico
Q=[1].
Forma
Es impar, unimodular y de firma uno.
Dos opciones
El teorema permite ks=0 y ks=1.Comparar
Tienen la misma forma, pero ks distintos: no son homeomorfas orientadamente.
La forma sola no completa la clasificación en el caso impar.
CP² es la realización suave habitual con ks=0; la otra opción requiere el teorema de existencia.
8. Donaldson y Rokhlin imponen condiciones adicionales a la suavidad
Donaldson: si una 4-variedad es suave, cerrada, orientada y simplemente conexa, y su forma es definida, esa forma es integralmente +I o −I. No se aplica esa conclusión a las formas indefinidas. E₈ es par y definida; no es +I, que es impar, por lo que su realización topológica no es suavizable.
Rokhlin: una 4-variedad suave cerrada spin tiene firma divisible por dieciséis. En el caso simplemente conexo, spin equivale a forma par. Una K3 tiene forma 3H⊕2(−E₈), rango veintidós y firma menos dieciséis; es indefinida y no viola Donaldson. Las condiciones necesarias de estos teoremas no son criterios universales suficientes de existencia suave.
Pasar Rokhlin no basta
Q=E₈⊕E₈.
Datos
La forma es par, positiva definida y tiene firma dieciséis.
Rokhlin y ks
Dieciséis es divisible por dieciséis y ks=16/8 módulo dos=0.
Donaldson
Una realización suave simplemente conexa definida tendría que tener forma I₁₆, impar; no puede tener esta forma par.
Existe realización topológica, pero no suave en este marco, aunque ks sea cero.
La dimensión cuatro tiene obstrucciones suaves que no se agotan en ks.
Contar la firma de una K3
Q=3H⊕2(−E₈).
Parte hiperbólica
Tres H aportan rango seis, con tres signos positivos y tres negativos.
Parte E₈
Dos −E₈ aportan dieciséis signos negativos.
Totales
b₂⁺=3, b₂⁻=19; rango=22 y σ=3−19=−16.
La firma cumple Rokhlin y la forma es indefinida.
No se usa Donaldson como si toda forma suave tuviera que ser diagonal.
9. Las estructuras exóticas obligan a separar lo que cada invariante distingue
Una estructura suave exótica produce una variedad homeomorfa al modelo pero no difeomorfa a él. Los invariantes gauge pueden detectar diferencias suaves que la forma de intersección y ks no ven.
Incluso R⁴ tiene estructuras suaves exóticas. Son ejemplos abiertos: no pertenecen a la clasificación cerrada simplemente conexa anterior. Para una variedad concreta distinguimos categoría, orientación, grupo fundamental y forma integral antes de usar cualquier teorema. La firma de una matriz es un cálculo completo de esa firma, no una clasificación completa de la variedad.
Mismo tipo topológico y distinta suavidad
Dos variedades suaves cerradas son homeomorfas, pero un invariante gauge distingue sus estructuras.
Topología
El homeomorfismo identifica sus datos topológicos, incluida la forma con orientación compatible.
Suavidad
Un difeomorfismo tendría que conservar el invariante suave con todos sus datos correspondientes.
Diferencia
Si los valores válidamente comparados difieren, ese difeomorfismo no existe.
La igualdad topológica no obliga a igualdad suave.
La frase presupone invariantes definidos y comparados con las mismas orientaciones y convenciones.
No pedir a la firma que detecte un R cuatro exótico
Comparar R⁴ usual con un R⁴ exótico.
Homología
Ambos son contráctiles; no tienen homología de grado dos.
Matriz
Una forma ordinaria sin generadores de grado dos no separa sus suavidades.
Teorema
La clasificación de Freedman usada aquí pedía variedades cerradas; no clasifica estos abiertos.
Hacen falta herramientas adecuadas al problema suave no compacto.
La existencia de estructuras exóticas se enuncia como resultado; no se ha construido una con esta cuenta.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Una forma diagonal
Calcula la firma de diag(1,1,−1).
Matriz
Q=diag(1,1,−1).No degeneración
Las tres entradas son no nulas: el rango es tres.
Positivos
Hay dos autovalores positivos, ambos uno.
Negativos
Hay un autovalor negativo, menos uno.
Firma
σ=2−1=1.Distinguir
El rango es 2+1=3: no se confunde con la firma.
La firma es 1.
La dimensión total es 3, distinta de la firma.
EJEMPLO RESUELTO 2
Forma hiperbólica
Calcula la firma de [[0,1],[1,0]].
Matriz
H=[[0,1],[1,0]].Positivo
H(1,1)=(1,1), por lo que uno es autovalor.Negativo
H(1,−1)=−(1,−1), por lo que menos uno es autovalor.Contar
Hay uno positivo y uno negativo.
Firma
σ=1−1=0.Comprobar
det H=−1, distinto de cero; firma cero no implica singularidad.
La firma es 0.
El determinante es −1, no cero.
Los símbolos que hemos usado
- M⁴
- Variedad de dimensión real cuatro; se indicará si solo es topológica o además suave.
- L_M
- Grupo libre H²(M;Z) módulo torsión sobre el que se define la forma integral.
- Q_M(a,b)
- Evaluación ⟨a∪b,[M]⟩ para M cerrada orientada.
- Unimodular
- Forma integral cuya matriz tiene determinante ±1, es decir, induce un isomorfismo con el dual entero.
- b₂⁺ y b₂⁻
- Dimensiones máximas de subespacios reales donde Q es positiva o negativa definida.
- σ(M)
- Firma b₂⁺−b₂⁻.
- Forma par
- Q(v,v) es entero par para cada vector entero v; impar significa que falla para alguno.
- H
- Forma hiperbólica con matriz [[0,1],[1,0]].
- ks(M)
- Invariante de Kirby–Siebenmann en Z/2 para una variedad de dimensión cuatro cerrada orientada; se anula si existe estructura suave.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →