Un vector puede seguir apuntando al mismo lugar aunque cambien los números con que lo describimos. Primero reconstruiremos ese mismo vector en dos bases. Después veremos por qué una fuerza, una medición lineal y una forma de energía no cambian de componentes de la misma manera. Los índices servirán para recordar qué objeto estamos transformando, antes de pasar a bases que varían con el punto.
Si necesitas repasar:
1. Cambiar la descripción no es mover el objeto
Una base contiene vectores e₁,…, eₙ. Escribir v=Σvⁱeᵢ significa sumar cada base multiplicada por su componente. Fijamos esta convención: las columnas de Q son las bases nuevas expresadas en la base antigua, e′=eQ. El objeto v permanece igual en un cambio pasivo.
Si v y v′ son columnas de componentes antiguas y nuevas, reconstruir exige v=Qv′.
Multiplicar Qv manteniendo los ejes antiguos puede representar una transformación activa de otro vector. La misma matriz sin esa convención no explica qué acción se ha realizado.
Reconstruir el mismo vector en una base oblicua
Q tiene columnas e₁′=(2,0) y e₂′=(1,1); v antiguo=(3,1).
Buscar coeficientes
Resolver v=Qv′: 2v′¹+v′²=3 y v′²=1.Componentes
v′=(1,1).La suma una vez (2,0) más una vez (1,1) da el antiguo (3,1).
Inversa
Q⁻¹ tiene filas (1/2;−1/2) y (0;1). Aplicarla a (3,1) reproduce las nuevas componentes.
El dibujo del vector es el mismo; cambian los coeficientes de la base.
Las nuevas bases no son ortonormales, así no se interpreta √(1²+1²) como su longitud.
La multiplicación activa responde a otra pregunta
Usar Q=[[2,1],[0,1]] y el mismo vector de componentes antiguas (3,1).
Activo
Qv=(7,1) en los ejes antiguos: es otro vector.Pasivo
Q⁻¹v=(1,1) son las componentes nuevas del vector original.
Comprobar
Reconvertir Q(1,1)=(3,1) conserva el objeto.No se exige que el resultado activo (7,1) lo conserve, porque describe otra operación.
Primero se declara si cambia el objeto o su descripción.
Una traslación de un punto tampoco es por sí misma este cambio de base lineal.
2. La traspuesta sustituye a la inversa solo cuando la base nueva es ortonormal
Si las dos bases son ortonormales en un espacio euclídeo, QᵀQ=I y Q⁻¹=Qᵀ. Entonces las componentes cambian con v′=Qᵀv y su suma de cuadrados conserva la longitud. Una matriz invertible cualquiera no cumple esa identidad.
Una matriz ortogonal puede tener determinante uno o menos uno. La primera posibilidad incluye rotaciones propias; la segunda cambia la orientación, como una reflexión. Conservar longitud no significa conservar cada componente.
Rotar la base 45 grados cambia las dos componentes
Q=(1/√2) por [[1,−1],[1,1]], v=(√2,0).
Ortogonalidad
Sus columnas son unitarias y perpendiculares, por lo que Q⁻¹=Qᵀ.
Aplicar
v′=Qᵀv=(1,−1).Norma
La norma al cuadrado antigua es dos y la nueva 1²+(−1)²=2.Ninguna componente tuvo que permanecer igual.
La traspuesta funciona por una propiedad de Q demostrada.
La matriz que intercambia ejes también es ortogonal, pero tiene determinante menos uno y cambia orientación.
Una base estirada refuta usar siempre la traspuesta
Q=diag(2,1) y v=(2,1).
Inversa
Q⁻¹=diag(1/2,1), así v′=(1,1).Traspuesta
Qᵀv=(4,1), que no son las componentes nuevas correctas.
Reconstruir
Q(1,1)=(2,1), pero Q(4,1)=(8,1).La comprobación detecta la regla equivocada.
Invertible no es sinónimo de ortogonal.
La longitud física se conservará con la métrica de esa base, no con una suma simple de cuadrados de v′.
3. Un covector transforma sus coeficientes para conservar una medición lineal
Un covector α recibe un vector y devuelve un escalar linealmente. Si sus coeficientes son la columna a, la evaluación es aᵀv.
El diferencial df es naturalmente un covector: mide cómo cambia f al desplazarse en una dirección. Identificarlo con un gradiente vectorial requiere una métrica. En una base cartesiana ortonormal sus números coinciden, lo que puede ocultar esa distinción.
La misma evaluación sobre el mismo vector no cambia
Q=[[2,1],[0,1]], v=(3,1) y a=(2,−1).
Antigua
aᵀv=2·3−1·1=5.Transformar
v′=(1,1) y a′=Qᵀa=(4,1).Nueva
a′ᵀv′=4·1+1·1=5.Usar Q⁻¹ también para a daría otra evaluación y perdería el objeto original.
Las dos leyes diferentes conservan juntas una misma cantidad escalar.
El covector no se transforma como vector por tener también dos coeficientes.
La regla de la cadena muestra el diferencial transformado
f(x, y)=2x−y; cambiar a x=2u+w, y=w.
Sustituir
f=2(2u+w)−w=4u+w.Diferencial
df=2dx−dy=4du+dw.Los coeficientes pasan de (2,−1) a (4,1).
Matriz
El jacobiano del cambio es Q=[[2,1],[0,1]], y Qᵀ(2,−1)=(4,1), como se obtuvo directamente.
El cambio de coeficientes responde al significado de df.
Para obtener componentes del gradiente como vector en la nueva base todavía se usa la métrica.
4. Un operador cambia por semejanza y una forma bilineal por congruencia
Un operador y=Av recibe y devuelve vectores del mismo espacio.
Una forma bilineal B(v, w)=vᵀCw recibe dos vectores y devuelve un escalar; por eso C′=QᵀCQ.
En un giro ortogonal, la inversa y la traspuesta coinciden y las fórmulas parecen iguales. Una base general deja ver la diferencia. Una matriz numérica no especifica por sí sola qué tipo de objeto representa.
Transformar un operador y probar su acción
A=diag(2,5), Q=[[1,1],[0,1]], v′=(1,1).
Semejanza
Q⁻¹AQ tiene filas (2;−3) y (0;5).
Nueva salida
A′v′=(−1,5).Recorrido antiguo
v=Qv′=(2,1); Av=(4,5).Convertir la salida Q⁻¹(4,5) da (−1,5), exactamente lo mismo.
El diagrama de entrada, operación y salida conserva el operador.
Aplicar solo una transformación a A sin convertir sus dos lados no describiría esta misma acción.
La misma tabla diagonal puede representar una energía diferente del operador
La forma B(v, v)=vᵀCv usa C=diag(2,5) y el mismo Q.
Congruencia
C′=QᵀCQ tiene filas (2;2) y (2;7), distinta de A′.Nueva evaluación
Para v′=(1,1), v′ᵀC′v′=2+2+2+7=13.Antigua
v=(2,1), así vᵀCv=2·2²+5·1²=13.La forma escalar se conserva con su propia regla.
Conservar una evaluación bilineal no usa la misma fórmula general que conservar un operador.
Los dos ejemplos partían de la misma matriz diagonal y representaban objetos distintos.
5. La métrica conserva longitudes en una base no ortonormal
La métrica G contiene los productos de las bases: Gᵢⱼ=eᵢ·eⱼ. La longitud al cuadrado es vᵀGv.
Bajar un índice asocia al vector el covector de producto escalar: v inferior=Gv superior. Elevarlo usa G⁻¹ y requiere métrica no degenerada. En el marco euclídeo G es positiva definida para una base independiente; sus coeficientes no tienen que ser identidad.
La longitud del vector de componentes nuevas uno y uno no es raíz de dos
Q=[[2,1],[0,1]], base antigua ortonormal y v′=(1,1).
Métrica
G′=QᵀQ tiene filas (4;2) y (2;2).Evaluar
v′ᵀG′v′=4+2+2+2=10.Comprobar
El vector antiguo es (3,1), de norma cuadrada 3²+1²=10.El covector asociado en la base nueva es G′v′=(6,4).
La métrica conserva ángulos y longitudes que los coeficientes solos no muestran.
Los términos cruzados registran que la nueva base es oblicua.
El gradiente y el diferencial se relacionan mediante la métrica
Para f=2x−y y el mismo cambio, df tiene coeficientes nuevos (4,1).
Inversa métrica
G′⁻¹ tiene filas (1/2;−1/2) y (−1/2;1).
Elevar
Las componentes vectoriales de grad f son G′⁻¹(4,1)=(3/2;−1).Reconstruir
Q(3/2;−1)=(2,−1), el gradiente cartesiano.Multiplicar de nuevo por G′ devuelve el diferencial (4,1).
Dos objetos relacionados pueden tener coeficientes diferentes en una base general.
La coincidencia cartesiana de gradiente y diferencial no autoriza a olvidar la métrica.
6. Cada índice recuerda un factor de transformación
Un tensor de tipo (r, s) combina r factores vectoriales y s duales de forma multilineal. Con nuestra convención, cada índice vectorial transforma con Q⁻¹ y cada covectorial con Qᵀ. Una matriz de un tensor de tipo (2,0) no sigue necesariamente la semejanza de un operador de tipo (1,1).
Einstein omite una suma cuando un índice se repite una vez arriba y otra abajo. Un índice libre identifica qué componente queda; no se suma cualquier letra repetida sin mirar posición. El orden tensorial cuenta índices y no coincide con el rango de la matriz.
Un producto de dos vectores da un tensor de orden dos y rango matricial uno
v=(2,1), w=(1,0), Q=diag(2,1).
Producto antiguo
S=v⊗w tiene matriz con filas (2;0) y (1;0).Es de tipo (2,0) y su rango matricial es uno.
Nuevos vectores
v′=(1,1) y w′=(1/2;0).Por tanto S′ tiene filas (1/2;0) y (1/2;0).
Regla
Coincide con Q⁻¹SQ⁻ᵀ. No se usó Q⁻¹SQ porque hay dos índices vectoriales, no uno vectorial y otro dual.
Orden dos y rango uno describen propiedades diferentes.
Contrayendo con la métrica nueva diag(4,1), se obtiene 4·(1/2)=2, igual al producto escalar antiguo v·w.
Los índices hacen visible qué suma representa una norma
En la base oblicua anterior, componentes v¹=v²=1 y métrica con filas (4;2) y (2;2).
Contracción válida
La expresión gᵢⱼvⁱvʲ suma sobre i y j y da 4+2+2+2=10.Bajar primero
vᵢ=gᵢⱼvʲ da (6,4), y vᵢvⁱ vuelve a dar 6+4=10.Atajo inválido
Escribir vⁱvⁱ como una suma genérica sin métrica daría dos; en una base general ese atajo no representa la longitud.
La notación compacta conserva la operación completa si sus índices están bien usados.
Una suma implícita no cambia las reglas de dimensiones ni el tipo de tensor.
7. Las invariantes dependen de qué transformación corresponde al objeto
Para operadores, la semejanza conserva traza, determinante, autovalores y polinomio característico. Sus componentes y algunas normas numéricas ordinarias pueden cambiar. Una cantidad geométrica se comprueba con su regla de transformación adecuada.
Para formas bilineales, det(C′)=(detQ)²detC. Una base arbitraria no conserva ese número de matriz. En cambios ortogonales el factor es uno, lo que puede ocultar el problema. La inercia de una forma simétrica real se conserva por congruencia invertible, pero no sus autovalores ordinarios como tabla de coeficientes.
Comprobar invariantes de un operador sin exigir las mismas entradas
A=diag(2,5) y la base de cizalla Q=[[1,1],[0,1]].
Transformada
A′ tiene filas (2;−3) y (0;5).
Invariantes
La traza es siete y el determinante diez, como antes. Al ser triangular, sus autovalores siguen siendo dos y cinco.
Polinomio
det(λI−A′)=(λ−2)(λ−5).El término fuera de diagonal no altera aquí esas cantidades.
Una misma acción lineal puede tener otra tabla de componentes.
La conservación no se dedujo de que Q fuera ortogonal: esta cizalla no lo es.
El determinante de una forma cambia con el tamaño de la base
C=diag(2,5), Q=diag(2,1), interpretada ahora como forma bilineal.
Congruencia
C′=diag(8,5).Determinante
El nuevo vale cuarenta, frente a diez.
Se multiplicó por (detQ)²=4.Geometría
La forma sigue siendo positiva: evalúa el mismo objeto sobre vectores correctamente descritos. Que cambie el determinante de su tabla no es una pérdida de consistencia.
No se traslada una invariante de semejanza a cualquier cambio de matriz.
Si esa misma tabla representara un operador, usaría otra transformación y otro cálculo.
8. En coordenadas polares la base depende del punto y la angular no es unitaria
Para x=r cosθ, y=r sinθ, el jacobiano Q=∂(x, y)/∂(r, θ) tiene columnas eᵣ=(cosθ, sinθ) y eθ=(−r sinθ, r cosθ). Su determinante es r. Usamos r>0 y una rama angular local que defina una carta; el origen no queda descrito por esa base invertible.
eᵣ tiene longitud uno y eθ longitud r, de modo que G=diag(1, r²). La base unitaria angular eθ/r es otra elección: sus coeficientes no son los de la base coordenada. Los vectores cambian con Q⁻¹ y los diferenciales con Qᵀ en cada punto.
Distinguir componente angular coordenada y componente unitaria
r=2 y θ=π/2; vector cartesiano V=(2,0).
Bases
eᵣ=(0,1) y eθ=(−2,0).Coordenada
V=0eᵣ−1eθ, así sus componentes coordenadas son (0,−1).Unitaria
La dirección angular unitaria es (−1,0), por lo que su coeficiente sería menos dos. Son descripciones con bases de distinta longitud.
Una componente angular no se interpreta sin saber qué base se usó.
La métrica da norma cuadrada r²·(−1)²=4, igual a la cartesiana.
Transformar df y recuperar el gradiente en un punto polar
f=x=r cosθ, en r=2 y θ=π/2.
Diferencial
df=cosθ dr−r sinθ dθ, con coeficientes (0,−2) en ese punto.
Elevar
G⁻¹=diag(1,1/4), así grad f tiene componentes vectoriales (0,−1/2).
Reconstruir
(−1/2)eθ=(1,0), el gradiente cartesiano de x.Usar (0,−2) como vector coordenado habría dado otra longitud.
El diferencial y el vector gradiente se transforman de manera compatible con la métrica.
La singularidad de coordenadas en r=0 no significa que el plano euclídeo tenga una singularidad geométrica allí.
9. La derivada covariante incluye el cambio de las bases
Al derivar V=Vⁱeᵢ, cambian componentes y posiblemente las bases. Una conexión registra esa segunda parte: 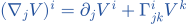 . Para covectores aparece el término de conexión con signo contrario. Los Γ por sí solos no son componentes de un tensor.
En el plano euclídeo con su conexión de Levi-Civita, los Γ cartesianos son cero. En base coordenada polar, los no nulos son  y
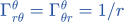 . Aquí los símbolos se leen por su posición: índice superior de salida y dos inferiores. Esta conexión se fija por la métrica euclídea y ausencia de torsión; una conexión arbitraria exigiría otra definición.
Un vector cartesiano constante puede tener componentes polares variables
V=(1,0) cartesiano tiene Vʳ=cosθ y Vθ=−sinθ/r.
Parciales
En r=2, θ=0, ∂θVθ=−1/2.Las componentes no son constantes.
Conexión
El término ΓθθrVʳ=(1/r)cosθ=1/2 compensa ese valor.Resultado
(∇θV)θ=0.Las otras derivadas covariantes también se anulan al sustituir: el objeto es un campo constante del plano, aunque sus coeficientes polares cambien.
Las derivadas parciales de componentes no reflejan por sí solas toda la variación geométrica.
El índice θ del vector es superior aquí: es componente en eθ coordenada, no en su versión unitaria.
Componentes constantes tampoco garantizan un campo geométricamente constante
Tomar V=eᵣ, con componentes polares (1,0).
Parciales
Las dos componentes son números constantes, así sus parciales son cero.
Derivada angular
(∇θV)θ=Γθθr·1=1/r, no cero.Dibujo físico
En r=2, θ=0, el resultado coordenado es (0,1/2), que reconstruye (0,1) cartesiano.La dirección radial gira al variar el ángulo; esa variación no estaba en las componentes.
La conexión permite derivar el objeto completo, no solo sus números.
Se derivó respecto de θ, dirección coordenada ∂θ; una derivada respecto de distancia angular unitaria llevaría su factor de escala.
10. Las comprobaciones incluyen la geometría de una base que varía
Un cambio se comprueba reconstruyendo el objeto, una evaluación o una cantidad geométrica adecuada. En coordenadas variables también se revisa cómo se derivan las bases. Que la tabla de coeficientes parezca distinta no determina si el objeto o la geometría han cambiado.
Para el plano euclídeo en polares, el laplaciano escalar es (1/r)∂ᵣ(r∂ᵣf)+(1/r²)∂θθf. No es una suma de segundas parciales sin factores. Coeficientes de conexión no nulos tampoco significan curvatura no nula: pueden proceder de una base variable en un espacio plano.
Una función radial comprueba los factores del laplaciano
f=x²+y²=r².
Cartesiano
∂ₓₓf+∂ᵧᵧf=2+2=4.Polar
(1/r)∂ᵣ(r·2r)+(1/r²)·0=(1/r)·4r=4 para r>0.Atajo erróneo
∂ᵣᵣf+∂θθf=2 daría la mitad.Se perdieron factores de la geometría de la base, no cambió el valor geométrico de Δf.
Comparar en dos descripciones detecta un operador transformado de forma incorrecta.
La expresión polar se usa en su carta r>0; la función cartesiana sí es suave también en el origen.
La conexión polar no convierte al plano euclídeo en curvo
Considerar una componente Rʳθrθ con convención Rⁱⱼₖₗ=∂ₖΓⁱₗⱼ−∂ₗΓⁱₖⱼ+ΓⁱₖₘΓᵐₗⱼ−ΓⁱₗₘΓᵐₖⱼ.
Derivada
El término ∂ᵣΓʳθθ vale −1. Los otros términos con Γʳr· o derivada angular de Γʳrθ son cero.
Producto
Queda restar ΓʳθθΓθrθ=−r·(1/r)=−1.Por tanto la componente es −1−(−1)=0.Alcance
La cancelación ilustra la conexión de la geometría euclídea conocida como plana. Una sola componente cero no probaría por sí sola que cualquier otra geometría tiene todo su tensor de curvatura nulo.
Los Γ registran cambios de base y solo su combinación adecuada describe curvatura.
Se declaró convención de índices para que el cálculo no dependa de una fórmula con signos implícitos.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Girar la base 90 grados
Q=[[0,−1],[1,0]], v=(2,3). Halla componentes nuevas v′=Qᵀv.
Convención
Las columnas de Q=[[0,−1],[1,0]] son bases nuevas expresadas en antiguas; el cambio es pasivo.
Ortogonal
Q⁻¹=Qᵀ, con filas (0;1) y (−1;0).Primera componente
v′¹=0·2+1·3=3.Segunda
v′²=−1·2+0·3=−2.Así v′=(3,−2).Recuperar
Q(3,−2)=(2,3), el vector original.Norma
3²+(−2)²=13=2²+3².La suma simple de cuadrados es válida porque ambas bases son ortonormales.
v′=(3,−2).
La norma al cuadrado sigue siendo 2²+3²=13.
EJEMPLO RESUELTO 2
Un operador en ejes intercambiados
A=diag(2,5), Q=[[0,1],[1,0]]. Halla A′.
Objeto
A=diag(2,5) representa un operador lineal y Q intercambia los ejes.
Regla
A′=Q⁻¹AQ.Para este intercambio, Q⁻¹=Qᵀ=Q.Producto derecho
AQ tiene filas (0;2) y (5;0).
Producto izquierdo
Q(AQ) tiene filas (5;0) y (0;2), luego A′=diag(5,2).Invariantes
La traza es siete y el determinante diez en ambas matrices.
Interpretar
Las dos direcciones se han reordenado; el operador es el mismo. Para una base invertible arbitraria no se sustituiría la inversa por la traspuesta sin verificar ortogonalidad.
A′=diag(5,2).
La traza 7 y el determinante 10 no cambian.
Los símbolos que hemos usado
- Base / componentes
- Vectores de referencia / coeficientes con los que se expresa el objeto en ellos.
- Q
- Matriz cuyas columnas son los vectores de la base nueva expresados en la antigua.
- Vector contravariante
- Sus componentes se transforman con la inversa del cambio de base.
- Covector
- Aplicación lineal de vectores a escalares; sus componentes usan la transformación dual.
- Tensor de tipo(r,s)
- Objeto con r factores vectoriales y s factores covectoriales en su ley de transformación.
- Métrica G
- Matriz que calcula productos escalares a partir de componentes en una base.
- Contracción
- Emparejamiento de un índice vectorial y uno covectorial que produce un objeto de orden menor.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →