Para calentar una barra no basta con indicar una temperatura: hay una en cada punto. Un control puede aportar calor en una zona o actuar en un extremo. Empezaremos por dibujar ese estado, después aislaremos una oscilación y finalmente veremos por qué controlar infinitas oscilaciones a la vez exige algo más.
Si necesitas repasar:
1. El estado es un perfil y el actuador dice dónde podemos intervenir
En una barra 0<x<π, y(t,x) representa temperatura respecto a una referencia. En el modelo  =
 +u, con extremos fijados a cero y difusividad uno, describe la difusión y u añade una fuente. Fijar t deja una curva de temperaturas; fijar x deja una evolución temporal.
El espacio H=L²(0,π) mide el tamaño de un perfil por su norma cuadrática. Con control distribuido en toda la barra, u(t) también puede ser un perfil en H. Si solo tenemos una resistencia con forma b(x), la fuente es b(x)v(t): una señal escalar, con muchas menos decisiones.
El control de frontera requiere otro marco de operadores y trazas.
Verificar un perfil libre
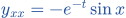
y(t,x)=exp(−t)sin(x), sin fuente.
Tiempo
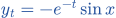 .
Espacio
 .
Datos
Coinciden las derivadas, los extremos son cero y al inicio queda sin(x).
La curva completa decae sin cambiar de forma.
No se está siguiendo una partícula de la barra.
Comparar dos actuadores
Fuente u(t,x) libre frente a sin(x)v(t).
Libre
Permite elegir un perfil espacial para cada instante.
Fija
Solo permite multiplicar sin(x) por una amplitud temporal.
Consecuencia
Una oscilación ortogonal a sin(x) no recibe directamente esa segunda fuente.
La ecuación y el lugar de actuación forman juntos el sistema de control.
No se transfieren resultados entre actuadores distintos.
2. La solución final suma lo que ocurre solo y lo que añade el control
Para y′=Ay+Bu, A genera el semigrupo S(t), que lleva un estado inicial a su evolución libre. En Hilbert, con B acotado de U a H y u en L²(0,T;U), la solución suave en sentido de semigrupos se escribe 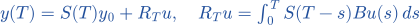 . No exige que el dato inicial esté en el dominio de A.
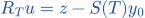
El control aplicado en s se propaga durante T−s antes de medir el resultado.
 .
B acotado cubre aquí controles distribuidos; la misma escritura con controles de frontera necesita justificar admisibilidad, no sustituir B por un símbolo sin dominio.
Un modo con fuente constante
a′=−a+2, a(0)=0.
Propagar
El aporte de tiempo s llega multiplicado por exp(−(T−s)).
Integrar
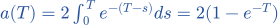 .
Comprobar
La función a(t)=2(1−exp(−t)) cumple a′=2exp(−t)=−a+2.
Los aportes antiguos se han disipado más.
Sumar simplemente 2T ignoraría la difusión.
Calcular el cambio necesario
a′=−2a+v, a(0)=1 y objetivo a(T)=0.
Sin control
La amplitud final sería exp(−2T).
Diferencia
El control debe aportar d=−exp(−2T).Ecuación
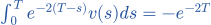 .
Cancelar el estado libre es un problema de alcanzabilidad.
El objetivo cero no implica que el control sea cero.
3. Los modos separan ecuaciones, pero pueden compartir la misma señal
Los modos ortonormales del calor en esta barra son 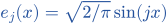 , con decaimiento λⱼ=j².
 y la fuente es b(x)v(t), proyectar da
 ′=−j²+
 .
El coeficiente  mide cuánto toca el actuador a ese modo.
=0 deja ese modo libre.Si ≠0 la ecuación aislada puede llevarse a cualquier amplitud en tiempo positivo. En el conjunto, la señal v es la misma para todos: no podemos escoger una v distinta para cada ecuación y luego llamarlas un único control.
Un modo que no recibe señal
b(x)=e₁(x) y estado inicial e₂(x).
Proyectar
b₁=1 y b₂=0 por ortogonalidad.Segundo modo
a₂′=−4a₂, con a₂(0)=1.Resultado
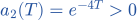 para T finito, con cualquier v.
Ese actuador no lleva este estado exactamente a cero en tiempo finito.
Decaer hacia cero cuando T crece es otra afirmación.
Dos ecuaciones pueden ocultar una diferencia incontrolable
a₁′=−a₁+v y a₂′=−a₂+v.
Restar
d=a₁−a₂ satisface d′=−d.Cancelar
La señal común desaparece de la diferencia.
Llegada
Desde cero siempre a₁(T)=a₂(T); no se llega a (1,0).
Tener dos coeficientes de actuación no nulos no basta en un sistema acoplado por una sola entrada.
La multiplicidad de tasas importa en el análisis de rango.
4. El Gramiano de un modo traduce un objetivo en energía mínima
En a′=−λa+bv, la diferencia final d es el producto interior temporal entre v y h(s)=b exp(−λ(T−s)).
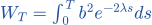 .
 ∫v².>0 se alcanza la igualdad con v(s)=d h(s)/.
Por tanto el coste mínimo ∫v² es d²/. Aquí no hay factor 1/2 en el coste.
=0 permite únicamente d=0.Construir un control, no solo su coste
λ=1, b=2, T=1 y diferencia d=1.
Gramiano
W=2(1−exp(−2)).Control
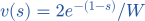 .
Verificar
El aporte final es (1/W)∫4exp(−2(1−s))ds=1; su energía es 1/W.
La fórmula produce exactamente la diferencia requerida.
Es mínima entre todas las señales L² del modo.
El caso sin disipación
λ=0, b=2, T=3 y d=6.
Gramiano
W=4·3=12.Control
v=d·b/W=1, constante.Energía
∫₀³1²ds=3=d²/W.
La fórmula integral también funciona cuando λ es cero.
No se usa una expresión con división por λ=0.
5. Exacto, aproximado y nulo piden cosas distintas
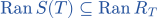
Desde cero, control exacto significa  sobreyectivo sobre H. Aproximado significa que su rango es denso: cada objetivo se aproxima con la precisión pedida, sin una cota uniforme del coste. Control nulo exige poder cancelar S(T)y₀ para todo y₀, es decir
 .
 /j.
Todo vector con un número finito de componentes está en su rango. Pero  =1/j pertenece a ℓ² y su única preimagen formal es =1, que no pertenece a ℓ². Aproximar no es alcanzar exactamente.
Una sucesión de aproximaciones
Objetivo =1/j para el operador D anterior.
Truncar
Tomamos x⁽ᴺ⁾ con sus N primeras componentes iguales a 1 y las otras cero.
Resultado
Dx⁽ᴺ⁾ coincide con y en esas N componentes; el error cuadrado es
 y tiende a cero.
Coste
La norma de x⁽ᴺ⁾ es √N y crece sin límite.
El objetivo se aproxima, aunque no hay una solución en ℓ².
La convergencia del resultado no obliga a controles acotados.
Comparar dos peticiones
Desde y₀, pedimos terminar en cero o en cualquier z∈H.
Cero
Solo hay que producir −S(T)y₀.
Cualquier z
Hay que producir todas las diferencias z−S(T)y₀.
Distinción
La evolución libre puede haber suavizado mucho el dato que hay que cancelar.
El control nulo puede existir sin control exacto sobre todo H.
El calor proporciona el ejemplo explícito de la sección final.
6. El adjunto detecta direcciones y la observabilidad exige una cota uniforme
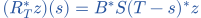 .
Es la señal observada al propagar un dato terminal por el sistema adjunto.
es denso si y solo si  obliga a z=0.
Eso expresa detección de toda dirección no nula.
El control exacto exige más: una constante C válida para todos los z con 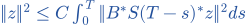 . Para control nulo se reemplaza el lado izquierdo por ∥S(T)*z∥². Detectar una señal pequeñísima no garantiza reconstruirla o controlarla con coste uniforme.
Detectable pero cada vez más débil
D de la sección anterior es autoadjunto y De_j= /j.
Núcleo
Dz=0 implica z=0.Normas
∥∥²=1 y ∥De_j∥²=1/j².Uniformidad
La desigualdad 1≤C/j² no puede valer para todos los j con un mismo C.
Hay densidad del rango, sin sobreyectividad.
No basta con que cada cantidad de la derecha sea positiva.
Un modo escalar observado
a′=−λa+bv, dato adjunto terminal z.
Observación
Es b exp(−λ(T−s))z.
Integrar
Su energía es
 ².
Cota
Con>0, z²≤(1/)²; la constante es 1/.
El inverso del Gramiano mide la dificultad de esa dirección.
Pasar a infinitos modos exige una constante independiente del índice.
7. En una EDP la geometría y el tiempo también forman parte del problema
En calor sobre un dominio acotado, conectado y suficientemente regular, con Dirichlet homogéneo y control interior en un abierto no vacío, hay teoremas de control nulo para todo T>0. La prueba cuantitativa requiere estimaciones globales; el coste puede crecer mucho al reducir T.
Las ondas se propagan a velocidad finita. Una observación que no recoge ciertas trayectorias de propagación puede fallar. Las condiciones geométricas de control y la duración dependen del modelo y sus fronteras. Una truncación con constantes que empeoran al aumentar modos no demuestra una propiedad uniforme de la EDP.
Una distancia impone una espera
Una señal viaja a velocidad c=2 y un punto está a distancia 3 de la zona actuada.
Recorrido
El tiempo para esa llegada directa es distancia/velocidad.
Calcular
3/2 unidades de tiempo.
Alcance
Antes de ese tiempo, esa influencia no ha llegado por ese recorrido.
La propagación aporta una restricción temporal.
Este cálculo no es por sí solo un teorema de control exacto de una onda con reflexiones.
Detectar una falsa conclusión por truncación
La estimación de N modos tiene constante  =N².
Cada N
Es una cota finita para ese problema truncado.
Límite
No hay una misma constante que cubra todos los N.
Conclusión
Falta una estimación uniforme para pasar a la EDP completa.
Más modos pueden revelar una dificultad que un modelo pequeño ocultaba.
No se reemplaza una prueba de operadores por estabilidad de una matriz aislada.
8. Estabilizar busca decaimiento, alcanzar fija un estado a una hora
En el calor de toda la barra con B=I, elegir u=−ky con k≥0 da ′=−(j²+k).
La cota vale para todos los modos y todos los datos en L², no solo para un dibujo.
Aunque la norma tienda a cero, para un modo no nulo queda una amplitud no nula a cualquier tiempo finito. Esa realimentación estabiliza y no ejecuta por sí sola un control nulo a tiempo fijado. Con actuación restringida, ni siquiera podemos aplicar arbitrariamente u=−ky como fuente en toda la barra.
Una garantía uniforme
B=I, k=2 y estado inicial de norma 4.
Menor tasa
j²+2≥3 para todo j≥1.Cota
∥y(t)∥≤4exp(−3t).Tiempo uno
La norma es como máximo 4exp(−3).
El modo más lento permite acotar simultáneamente los demás.
La desigualdad no dice que todos los perfiles alcancen la igualdad.
Un límite no es una llegada finita
Estado inicial e₁ y k=2.
Amplitud
a₁(t)=exp(−3t).Finito
Es estrictamente positiva para todo t finito.
Límite
Tiende a cero cuando t→∞.
Estabilidad asintótica y control nulo son propiedades diferentes.
Para cancelar exactamente en T se escoge otro control.
9. El calor con control completo muestra la diferencia de forma calculable
Ahora cada modo tiene su señal independiente.
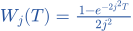 .
Un objetivo d desde cero es alcanzable precisamente cuando Σ ²/
 (T)<∞; la suma es el coste mínimo, por la construcción escalar y Parseval.
→0.El objetivo =1/j está en ℓ², pero su coste exigiría sumar 2/(1−exp(−2j²T)), que diverge. En cambio, cancelar un estado inicial a requiere =−exp(−j²T). El cociente exp(−2j²T)/ es acotado en j: su coste queda controlado por una constante dependiente de T por ∥a∥². Así hay control nulo y aproximado, pero no exacto sobre todo L².
Objetivos de norma uno con costes distintos
T=1 y objetivo desde cero.
Amplitud
Solo la componente j vale uno.
Coste
Es 2j²/(1−exp(−2j²)).
Comparar
Para j=1 es aproximadamente 2,31; para j=2, aproximadamente 8,00.
Cada modo individual se alcanza, con coste creciente.
La imposibilidad para todos los objetivos se completa con =1/j, no con solo dos valores.
Construir un control nulo de todo el perfil
Dato a∈ℓ² y T>0.
Diferencias
=−exp(−j²T).Señales
Usamos (s)= exp(−j²(T−s))/(T).
Suma
Σ∫²=Σ[2j²/(exp(2j²T)−1)]²≤∥a∥²/T, porque exp(r)−1≥r.
El control pertenece a L² y deja todos los modos a cero a la vez.
La cota 1/T es suficiente en este modelo con actuación completa; no es el coste general con actuación localizada.
Ahora lo resolvemos de principio a fin.
EJEMPLO RESUELTO 1
Modo invisible
Para a′=−2a+0·v, a(0)=1, halla a(t).
Leer el dato
La ecuación es a′=−2a+0·v y a(0)=1.Identificar actuación
El término de control vale cero para cualquier señal v.
Resolver
La solución de a′=−2a es a(t)=Cexp(−2t).Usar el inicio
a(0)=C=1.Resultado
a(t)=exp(−2t), independientemente de v.Interpretar
El actuador no elige la evolución de este modo; decae sin llegar a cero en tiempo finito.
No se puede elegir su evolución mediante ese actuador.
Cambiar v no modifica la ecuación.
EJEMPLO RESUELTO 2
Gramiano a tiempo infinito
Con λ=2,b=2, calcula lim_(T→∞)W_T.
Fijar parámetros
λ=2 y b=2.Escribir la integral
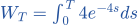 .
Integrar
=1−exp(−4T).Tomar el límite
exp(−4T)→0 al crecer T.Resultado
W_∞=1.Comprobar
Es positivo porque b≠0 y finito porque la tasa de disipación es positiva.
El Gramiano límite es 1.
Es positivo: el modo está actuado.
Los símbolos que hemos usado
- y′=Ay+Bv
- Evolución abstracta en un Hilbert de estados con control v.
- S(t)
- Semigrupo que propaga el estado sin control.
- R_T
- Operador que lleva un control a su contribución al estado final.
- W_T=R_TR_T*
- Gramiano de control.
- Control exacto
- Alcanzar cualquier estado terminal del espacio indicado.
- Control nulo
- Llevar cualquier estado inicial permitido al estado cero.
- Control aproximado
- Aproximar estados terminales con la precisión del espacio escogido.
Ahora te toca a ti.
Tienes cinco ejercicios. Inténtalos; las pistas te ayudan si te atascas.
Practicar este tema →